
Меня, автора этой статьи в блоге, зовут Март Рэй, и я работаю инженером в своей собственной компании Rae Geodesies OÜ. Более двадцати лет я занимаюсь строительством, и если не всегда занимаюсь геодезическими работами на стройплощадке, то в душе всегда был геодезистом. Первые 14 лет я работал на группу компаний Nordecon, начав с должности помощника геодезиста и закончив главным геодезистом. Затем был короткий период работы в качестве управляющего директора геодезической компании, но последние пять лет я работаю геодезистом в своей собственной компании. Такие слова, как геодезия, проектирование, 3d-моделирование, управление машинами, BIM и т.д., являются частью моей повседневной работы, и в процессе я пришел к тому, что работа с дронами стала неотъемлемой частью моей рабочей жизни, а иногда и моего свободного времени.
В компании Rae Geodesy, как следует из названия, мы выполняем самые разные геодезические работы — от строительных чертежей, измерений, расчетов объемов до крупномасштабного картографирования. Интересно, что почти половина нашего оборота приходится на работу с беспилотными летательными аппаратами, а также на анализ и обработку собранных с их помощью данных.
Перефразируя Агу Сихвку, скажу, что для того, чтобы быть честным, я должен начать с самого начала и попытаться сделать небольшое введение в мир геодезии в целом.
В то время как приемники RTK GNSS, электронные тахеометры и даже рулетки являются основными инструментами для традиционной геодезии, все чаще используются лазерные сканеры, беспилотные летательные аппараты и другие возможности дистанционного зондирования. В Rae Geodesy сложилось так, что в большинстве работ, выполняемых с помощью беспилотников, для получения результатов используется фотограмметрия.
Если я попытаюсь как можно проще объяснить различия между этими разными измерениями, то я назову их. обычное измерение ( e. измерение контакта ) означает, что кто-то должен дойти, указать или найти определенную точку для измерения. Это означает, что все, что нужно измерить, должно быть непосредственно видно и, при необходимости, доступно. Иногда доступ может быть весьма затруднен.
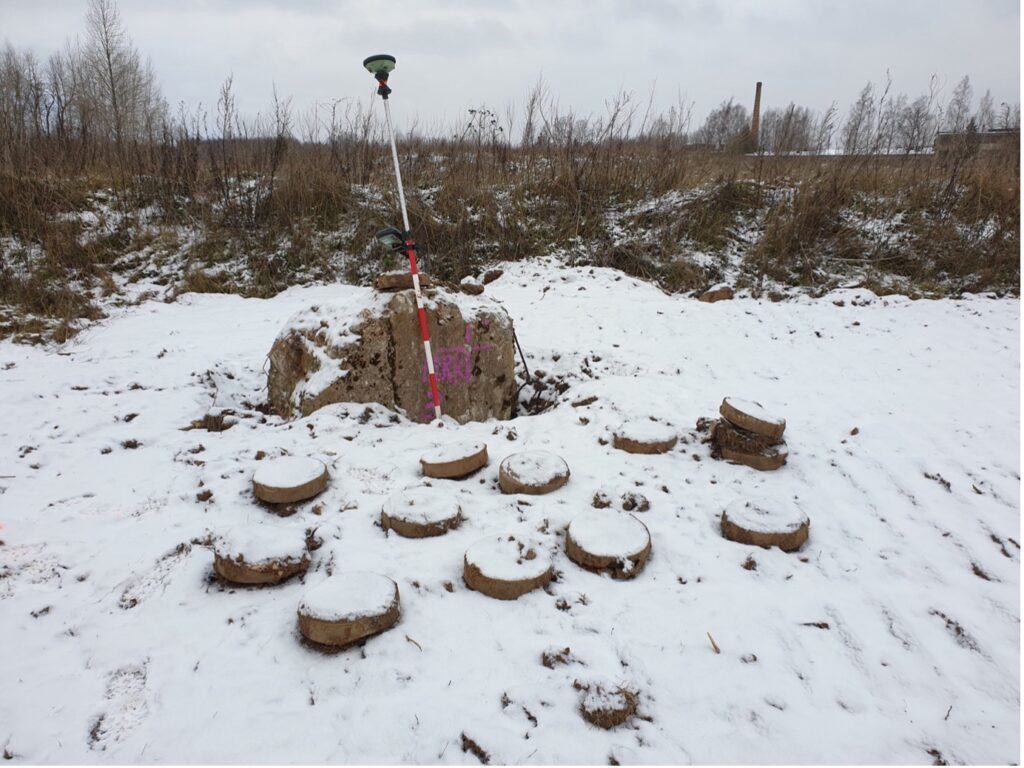
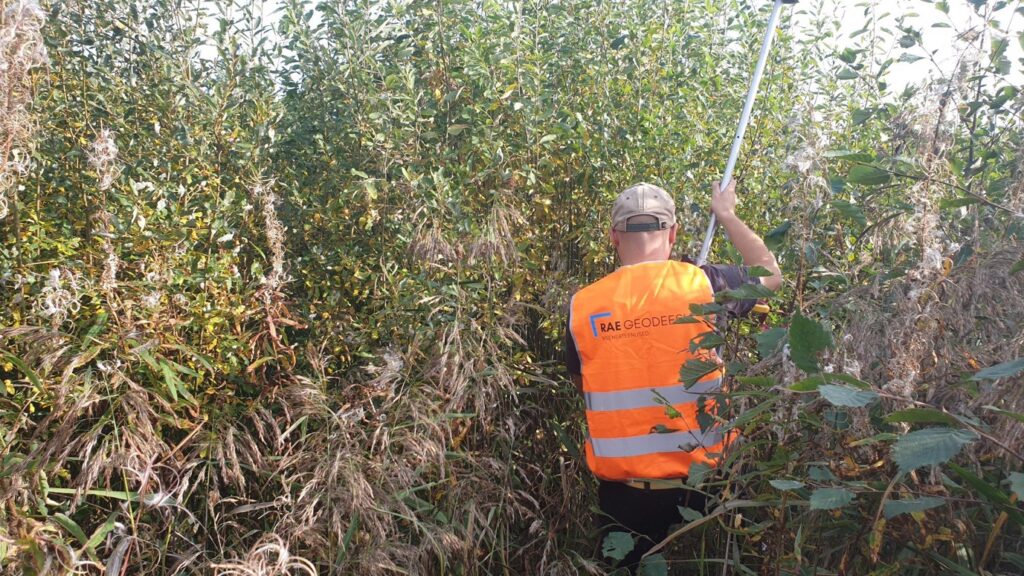
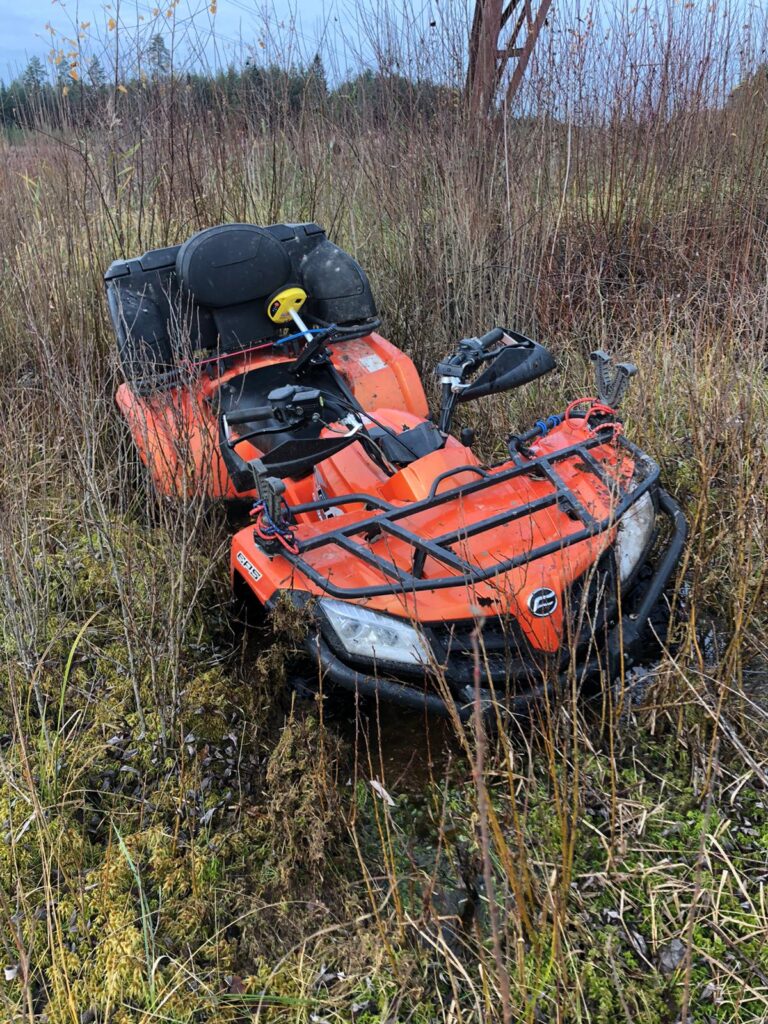
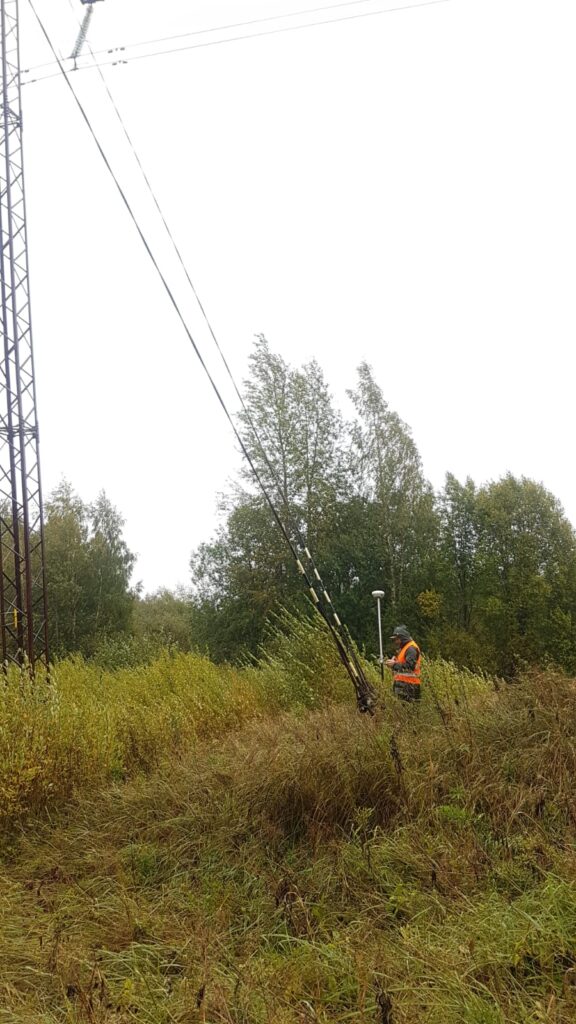
Рисунок 1, 2, 3, 4. Затрудненный доступ при контактном измерении
Последнее, в свою очередь, означает, что часть работы опасна и требует использования специального оборудования и дополнительных мер безопасности. Например, Вам нужно будет найти или установить анкерные крепления для защитной арматуры, нанять вилочные погрузчики, лестницы и т.д.. Это делает работу более трудоемкой и дорогостоящей, особенно если на площадке находится много другой техники и людей.
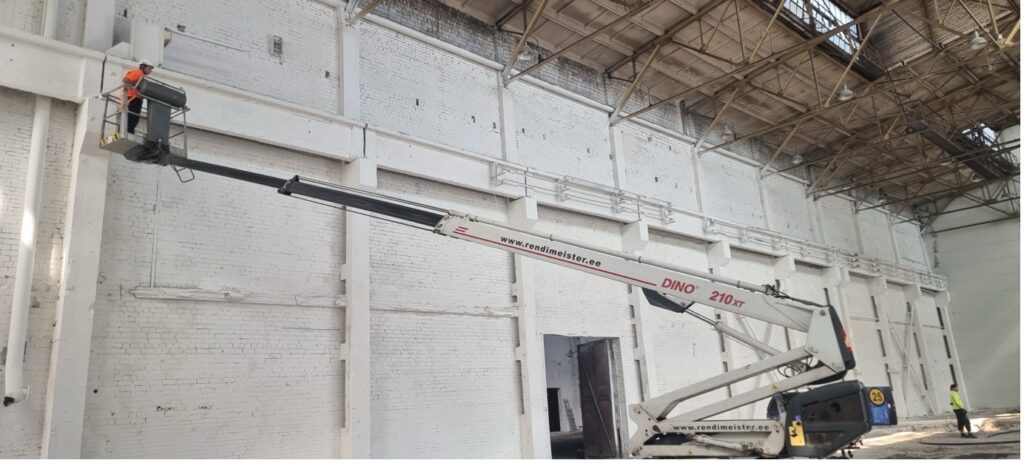
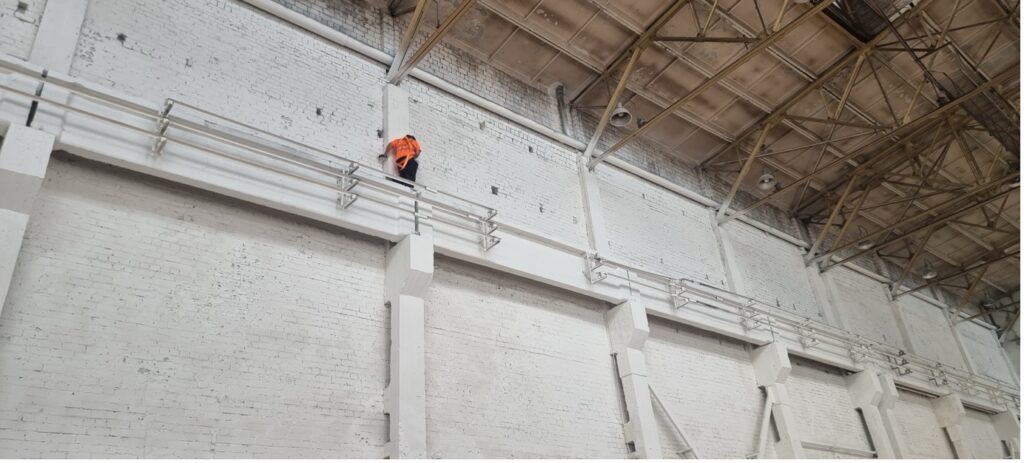
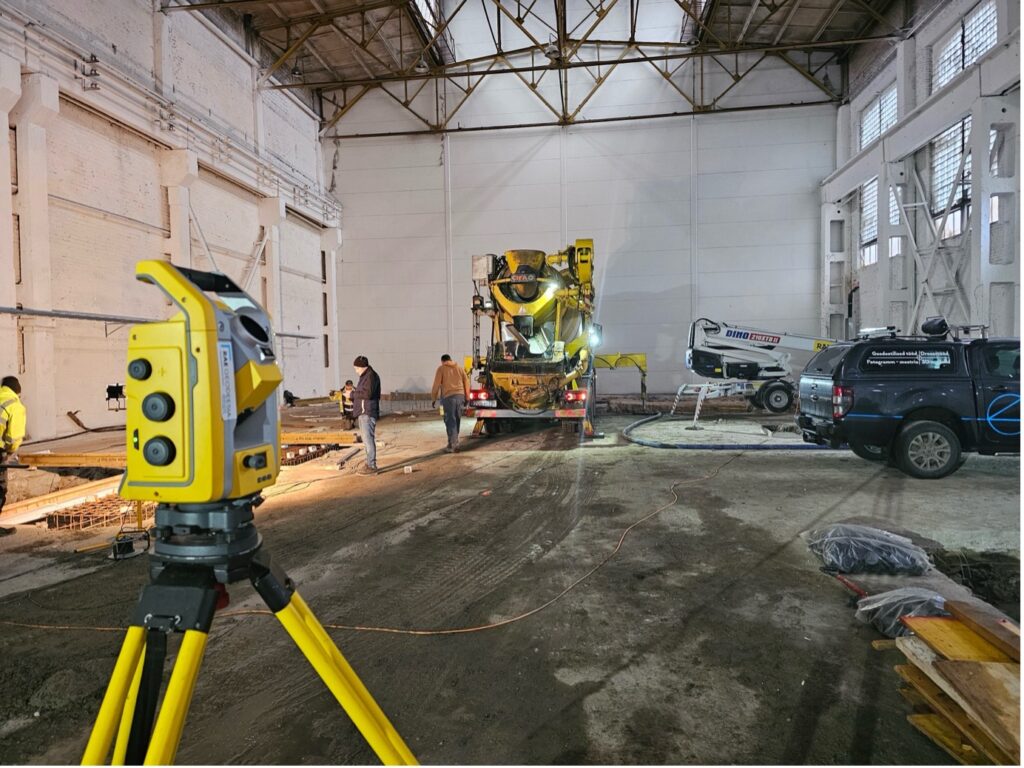
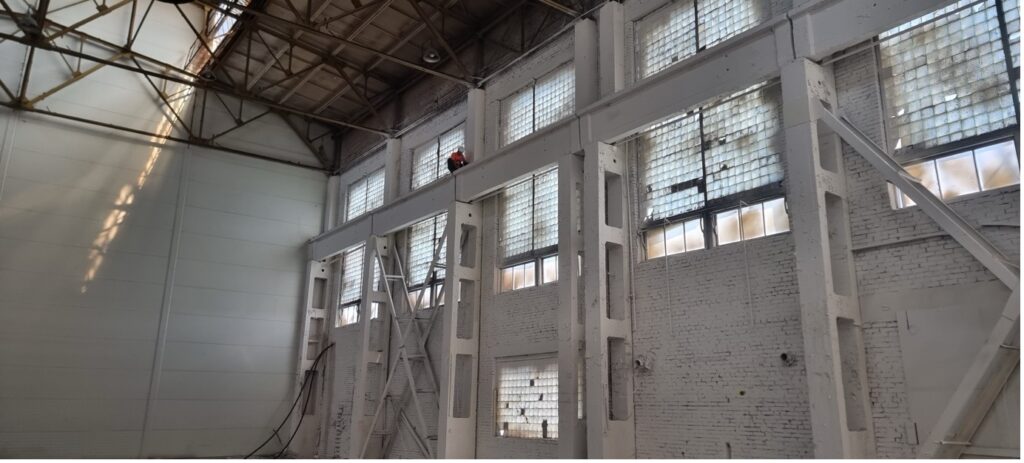
Рисунок 5, 6, 7, 8. Опасность и использование специального оборудования
Другие методы, такие как лазерное сканирование, фотограмметрия, LiDAR или сонар, позволяют проводить измерения на расстоянии без необходимости посещать точку измерения и получать сразу большое количество высококачественных данных. Подобные решения можно устанавливать как на обычный штатив, так и на автомобили, лодки, тяжелую строительную технику, поезда или другие мобильные механизмы, и, конечно же, на (беспилотные) летательные аппараты. Будь то мультироторы, самолеты, вертолеты или, как я, воздушные шары. Все это позволяет выполнять работу быстрее, безопаснее и с меньшими затратами ресурсов. Однако темой этого поста являются беспилотные летательные аппараты, поэтому я напишу об этом немного подробнее. Одним из самых распространенных способов сбора данных является фотограмметрия, которая также является частью нашей повседневной работы.
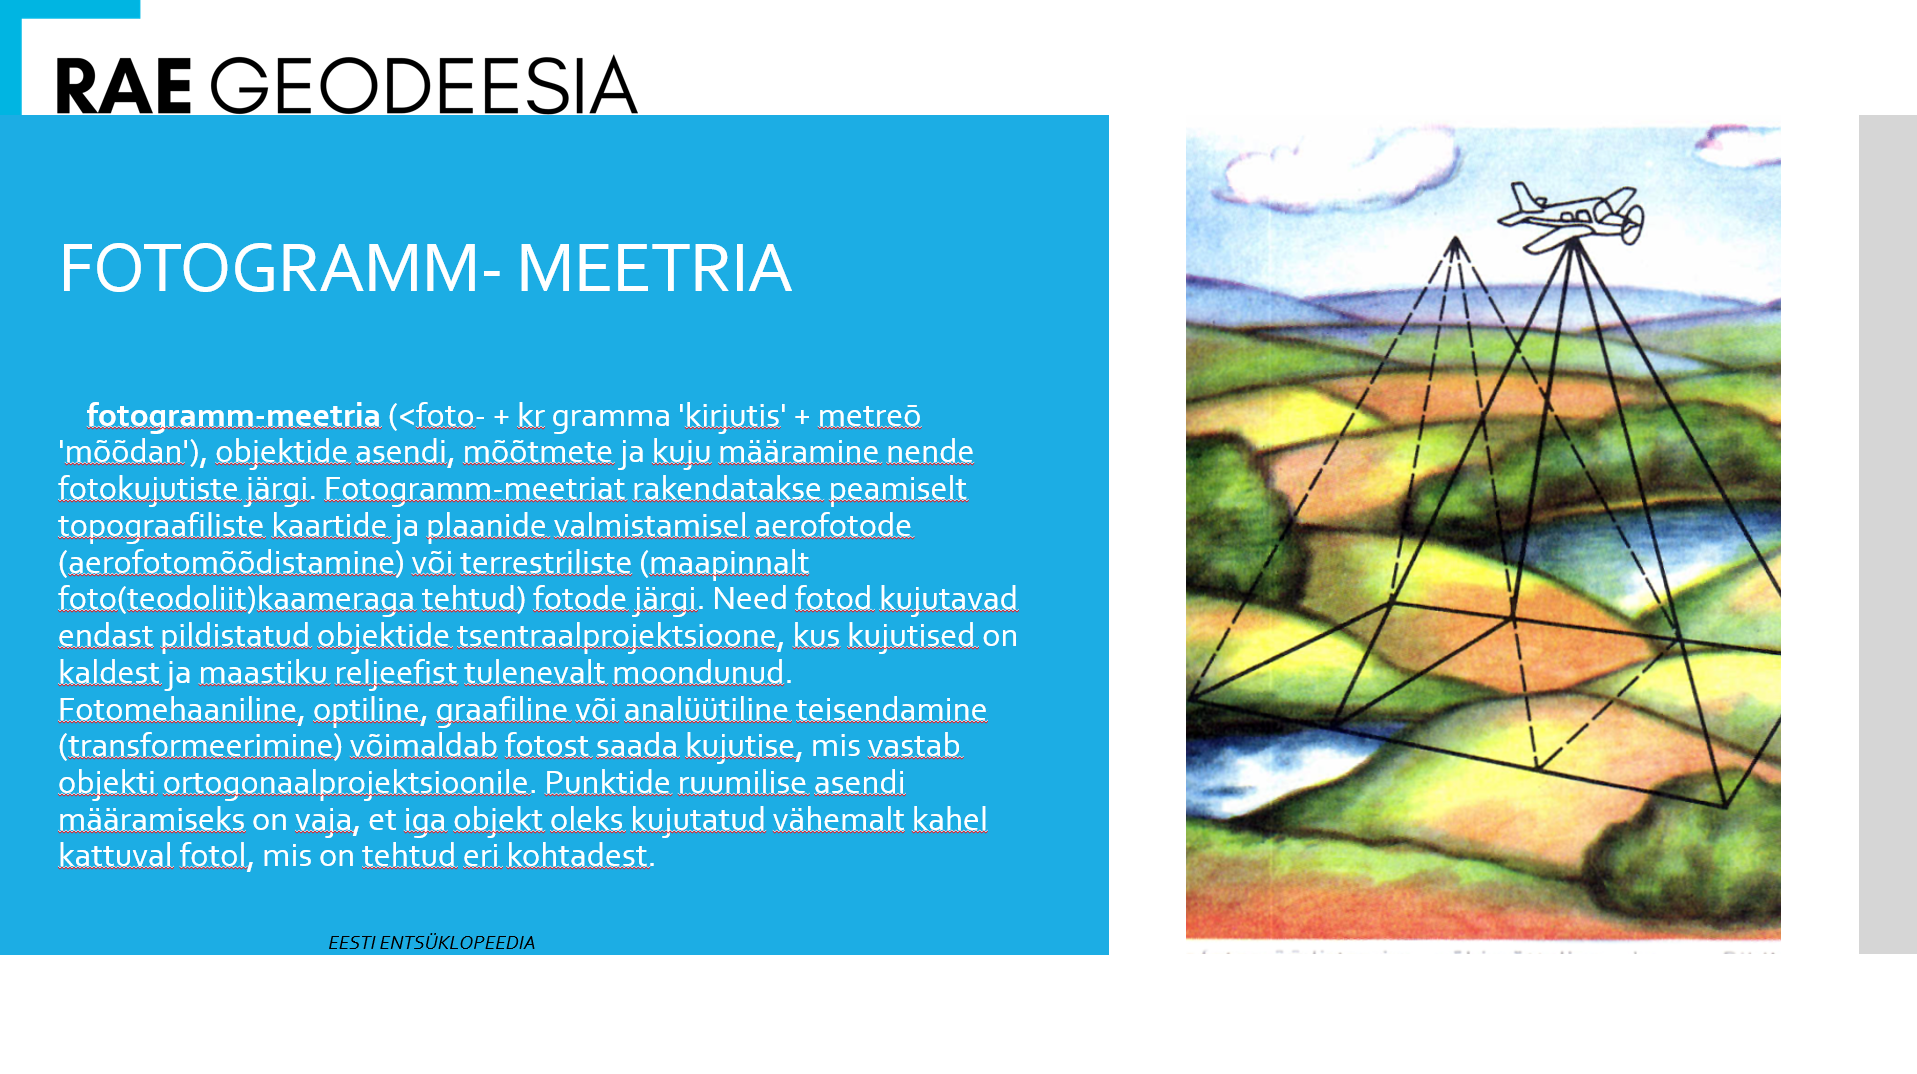
Рисунок 9. Определение метрики фотограммы из Эстонской энциклопедии.
Зачастую слушатели с нетерпением ждут возможности увидеть, как выглядят полевые работы с дроном для фотограмметрии, а когда видят, то разочаровываются, потому что происходящее во время полета не вызывает никаких восторгов — просто пятнышко в небе, которое автоматически движется в обратном направлении. На самом деле, самыми важными являются те части, которые предшествуют взлету. От получения всех необходимых согласований и разрешений до планирования конкретного полета. Для фотограмметрической съемки, в зависимости от цели работы, необходимо разработать план полета с заранее заданной траекторией полета, углом наклона камеры, наложением фотографий и т.д. Парк оборудования, который мы используем (DJI M300 RTK+DJI P1 полнокадровая камера, или DJI Phantom 4 RTK в прошлом), делает эти задачи относительно простыми и легко планируемыми.
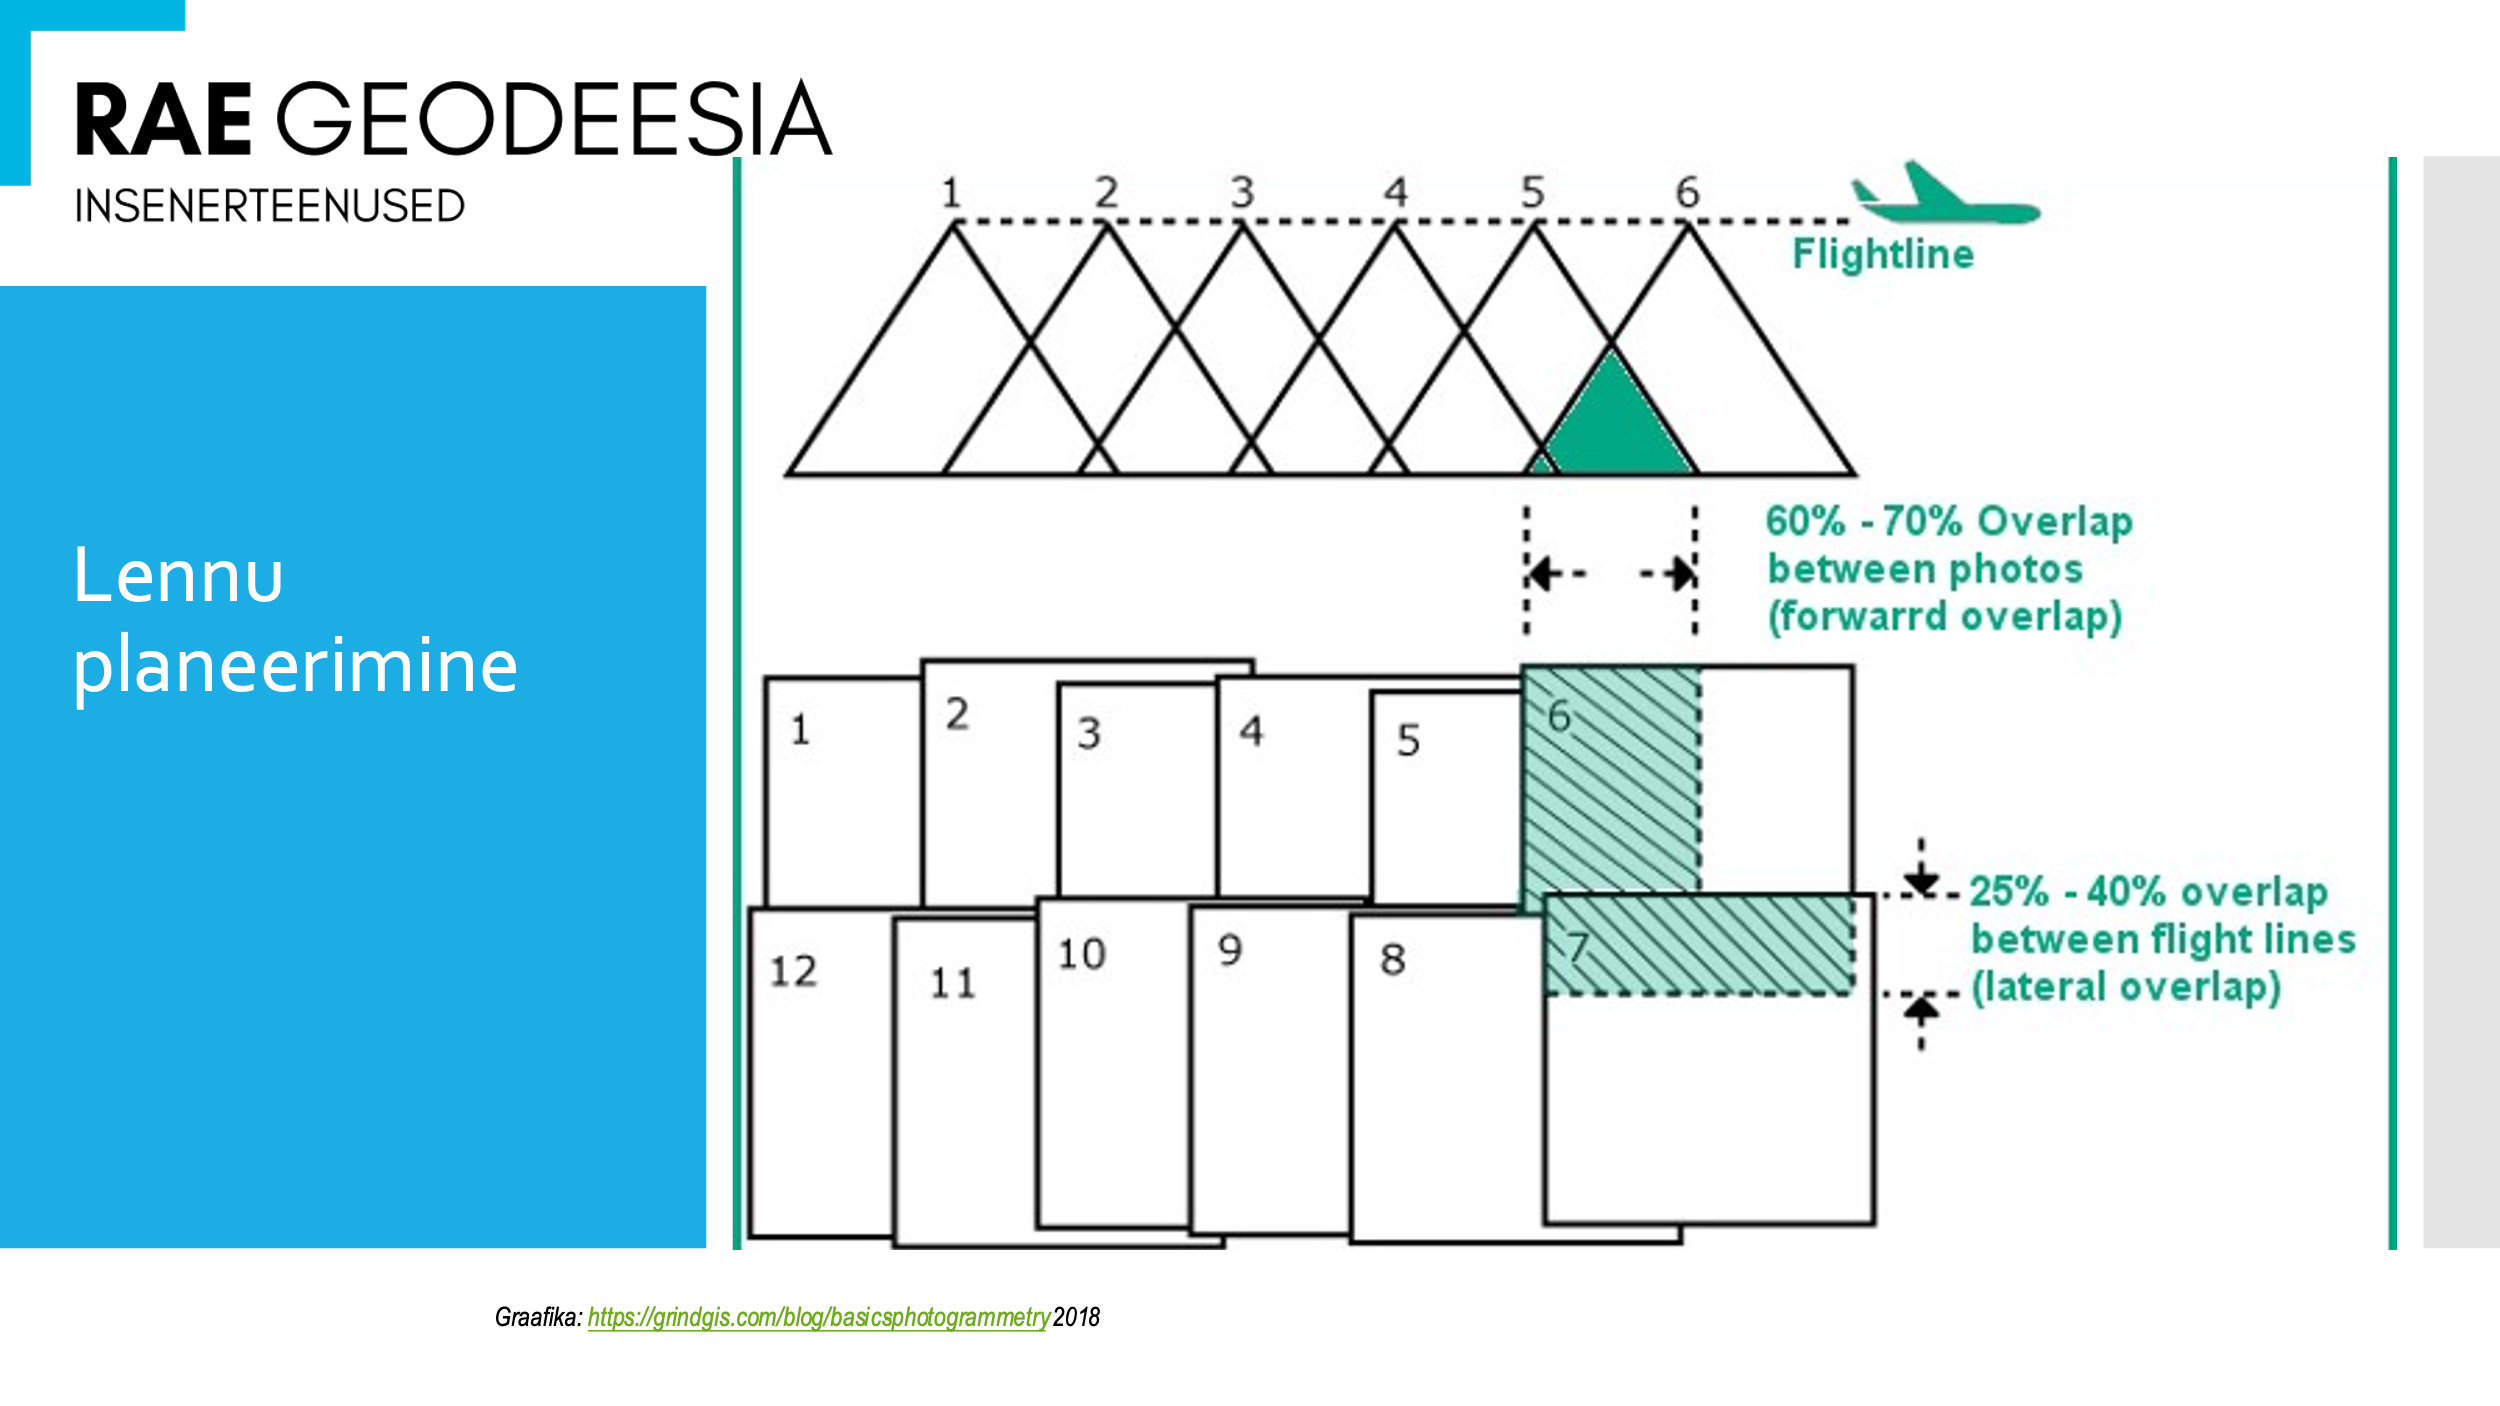
Рисунок 10. Планирование полета
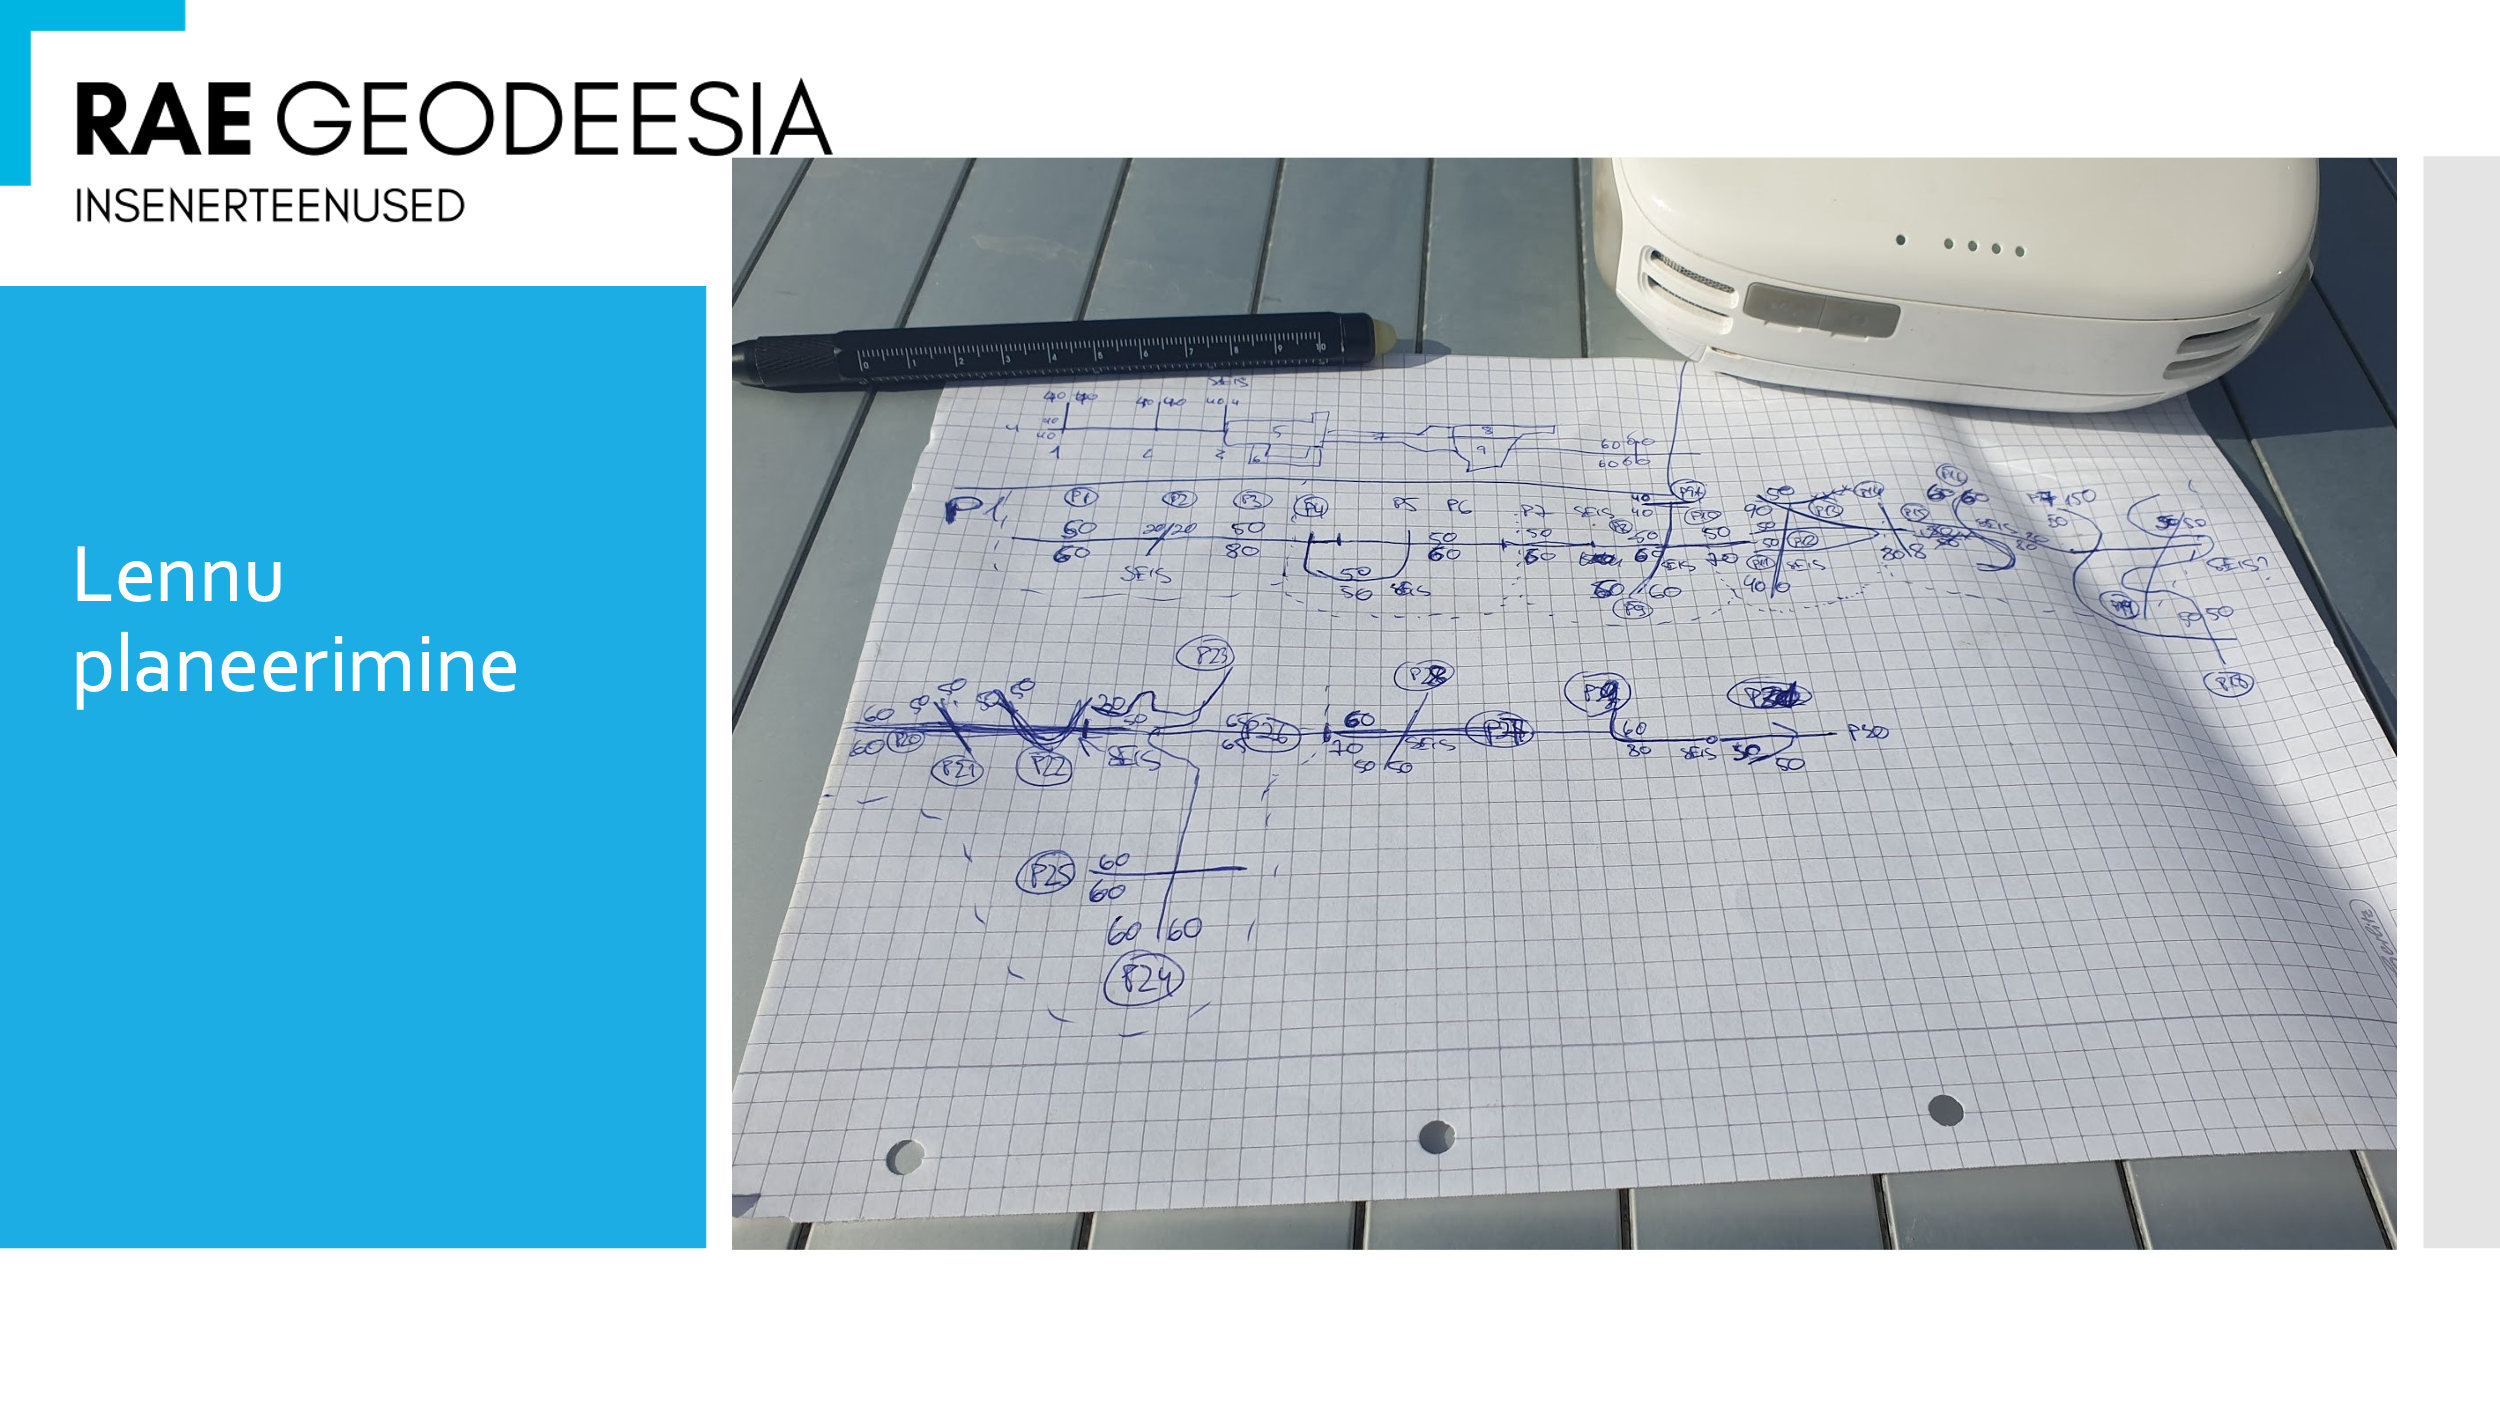
Рисунок 11. План полета
После выполнения запланированных полетов, в конце успешного рабочего дня у нас будет ок. 500 Гб или более фотографий (т.е. иногда 20 000+ фотографий), которые мы начинаем обрабатывать на специальной рабочей станции. По завершении обработки на выходе мы получаем облако точек, изображение рельефа, ортофото, 3D-модель или другой подобный результат. На основе этих результатов мы можем составлять рабочие чертежи, рассчитывать объемы, разрабатывать дизайн-проекты, анализировать растительность и делать многое другое, о чем клиент может и не догадываться с первого взгляда. Результаты такого рабочего процесса Вы можете увидеть, например, в картографических приложениях Эстонской земельной службы и Google Maps.
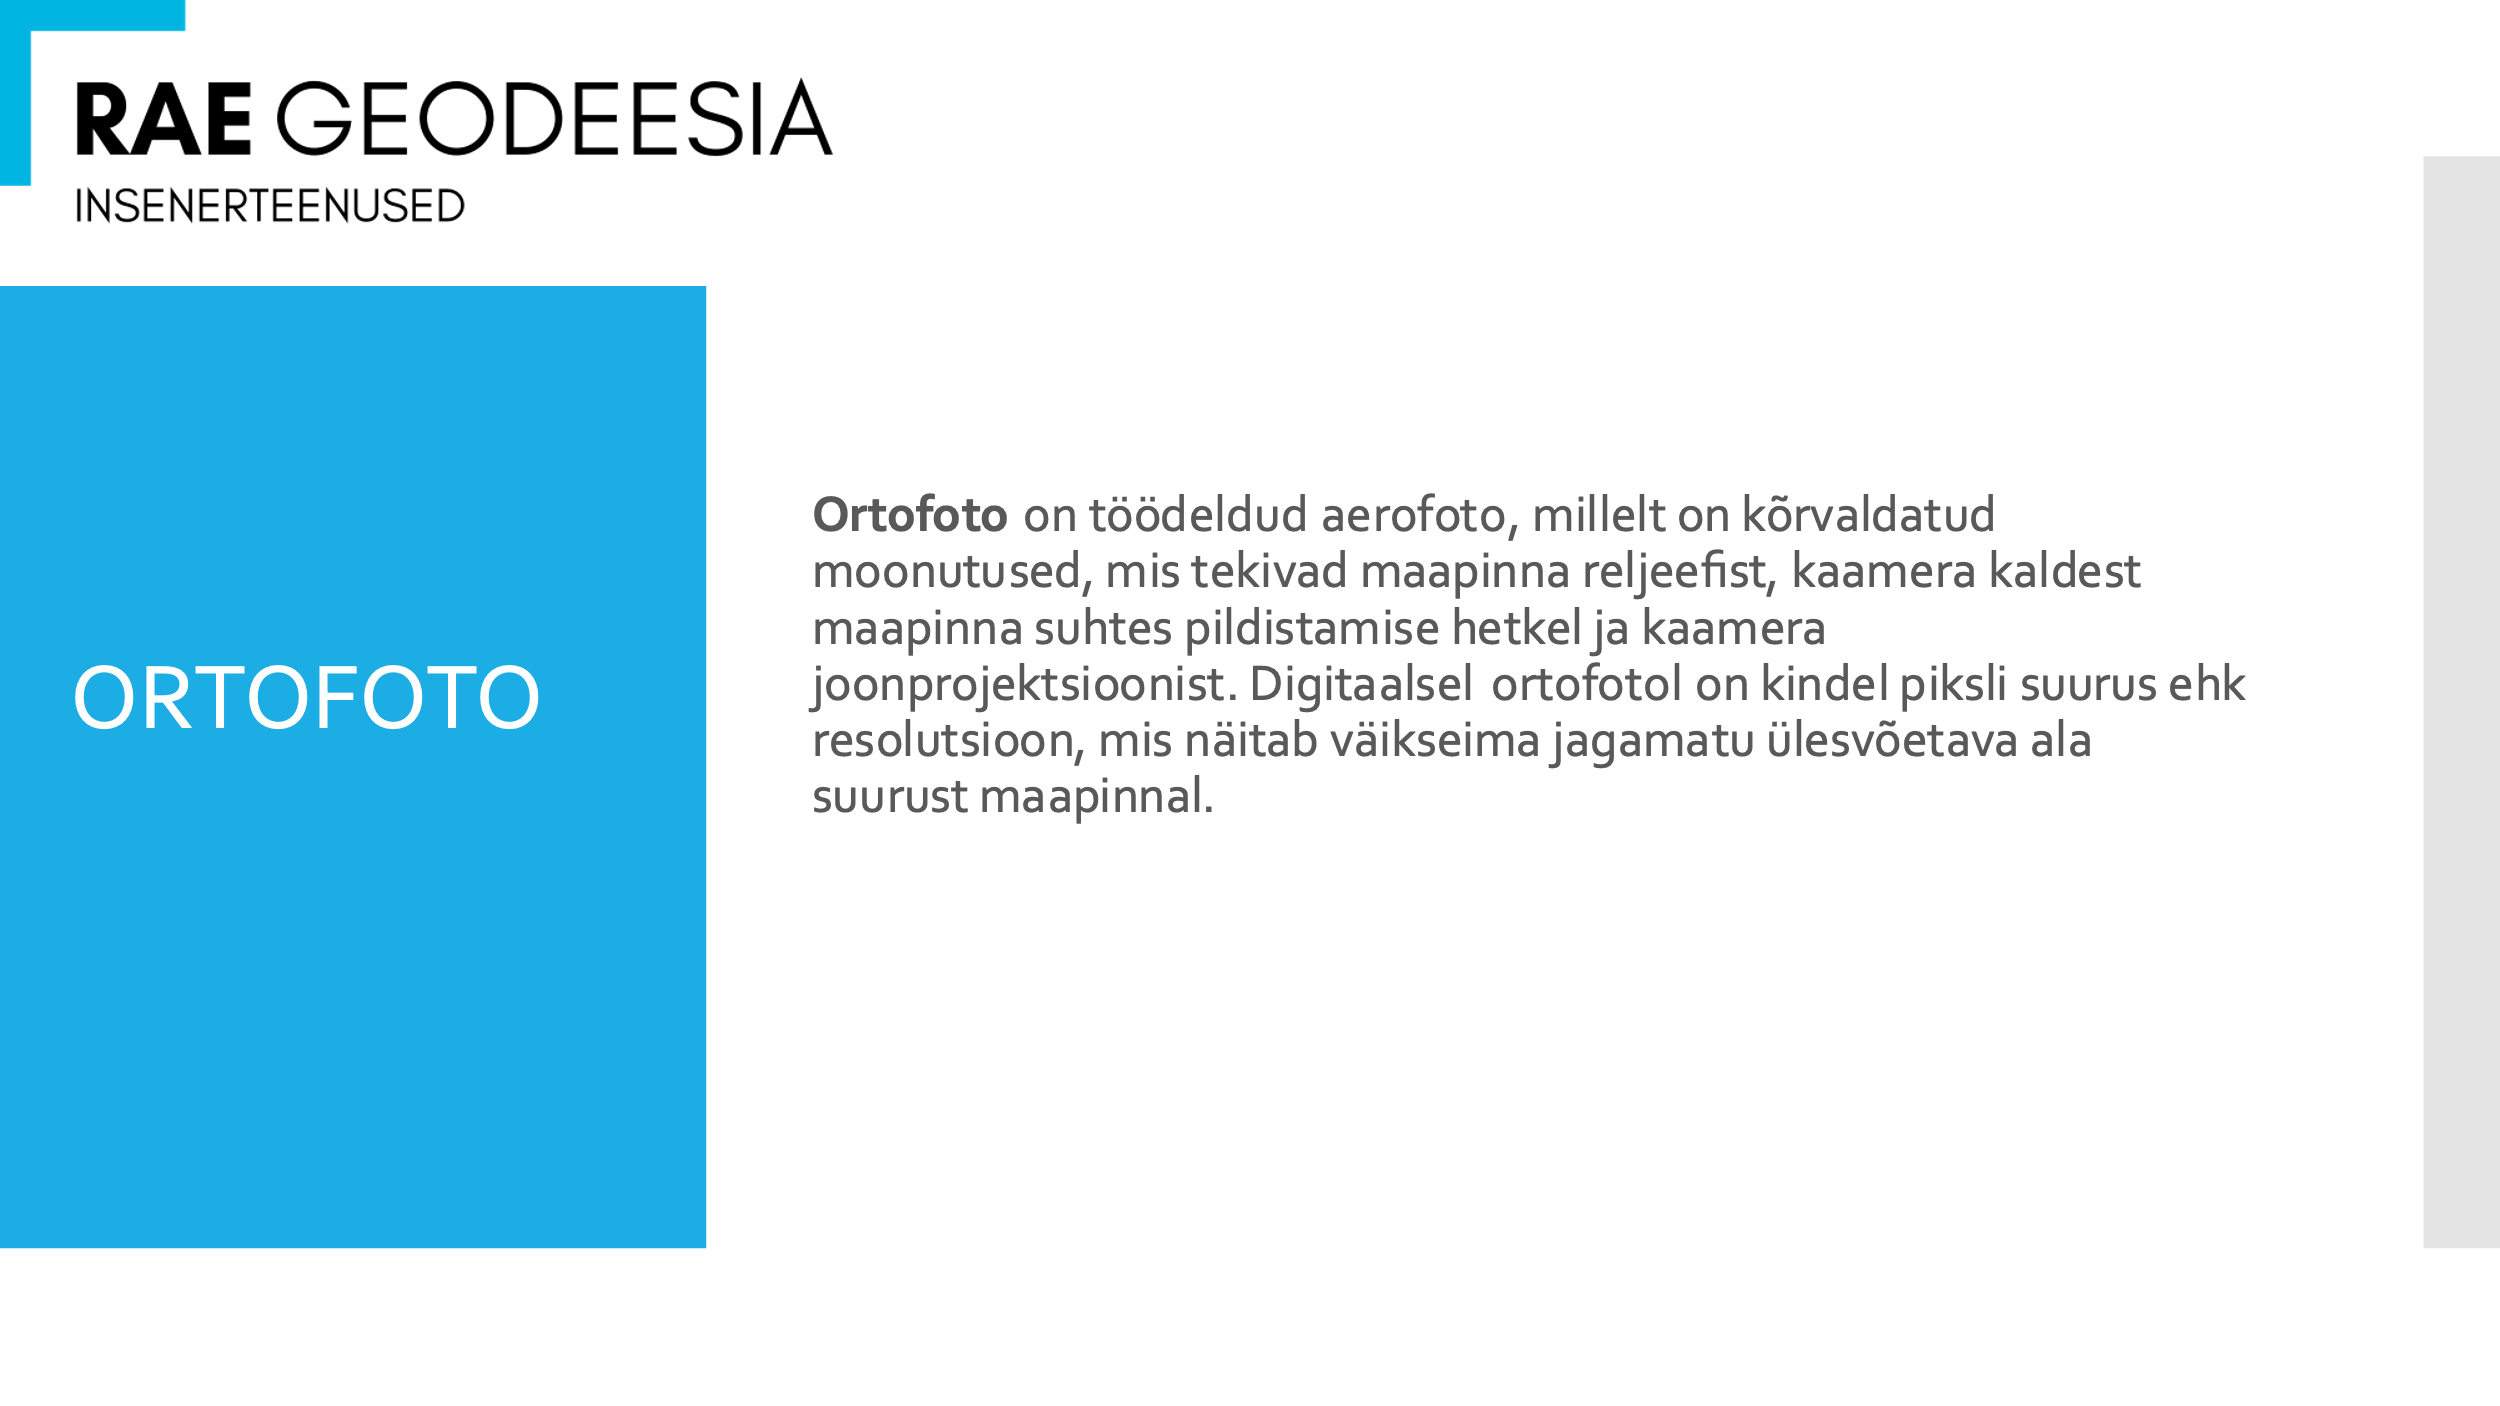
Рисунок 12. Ортофото
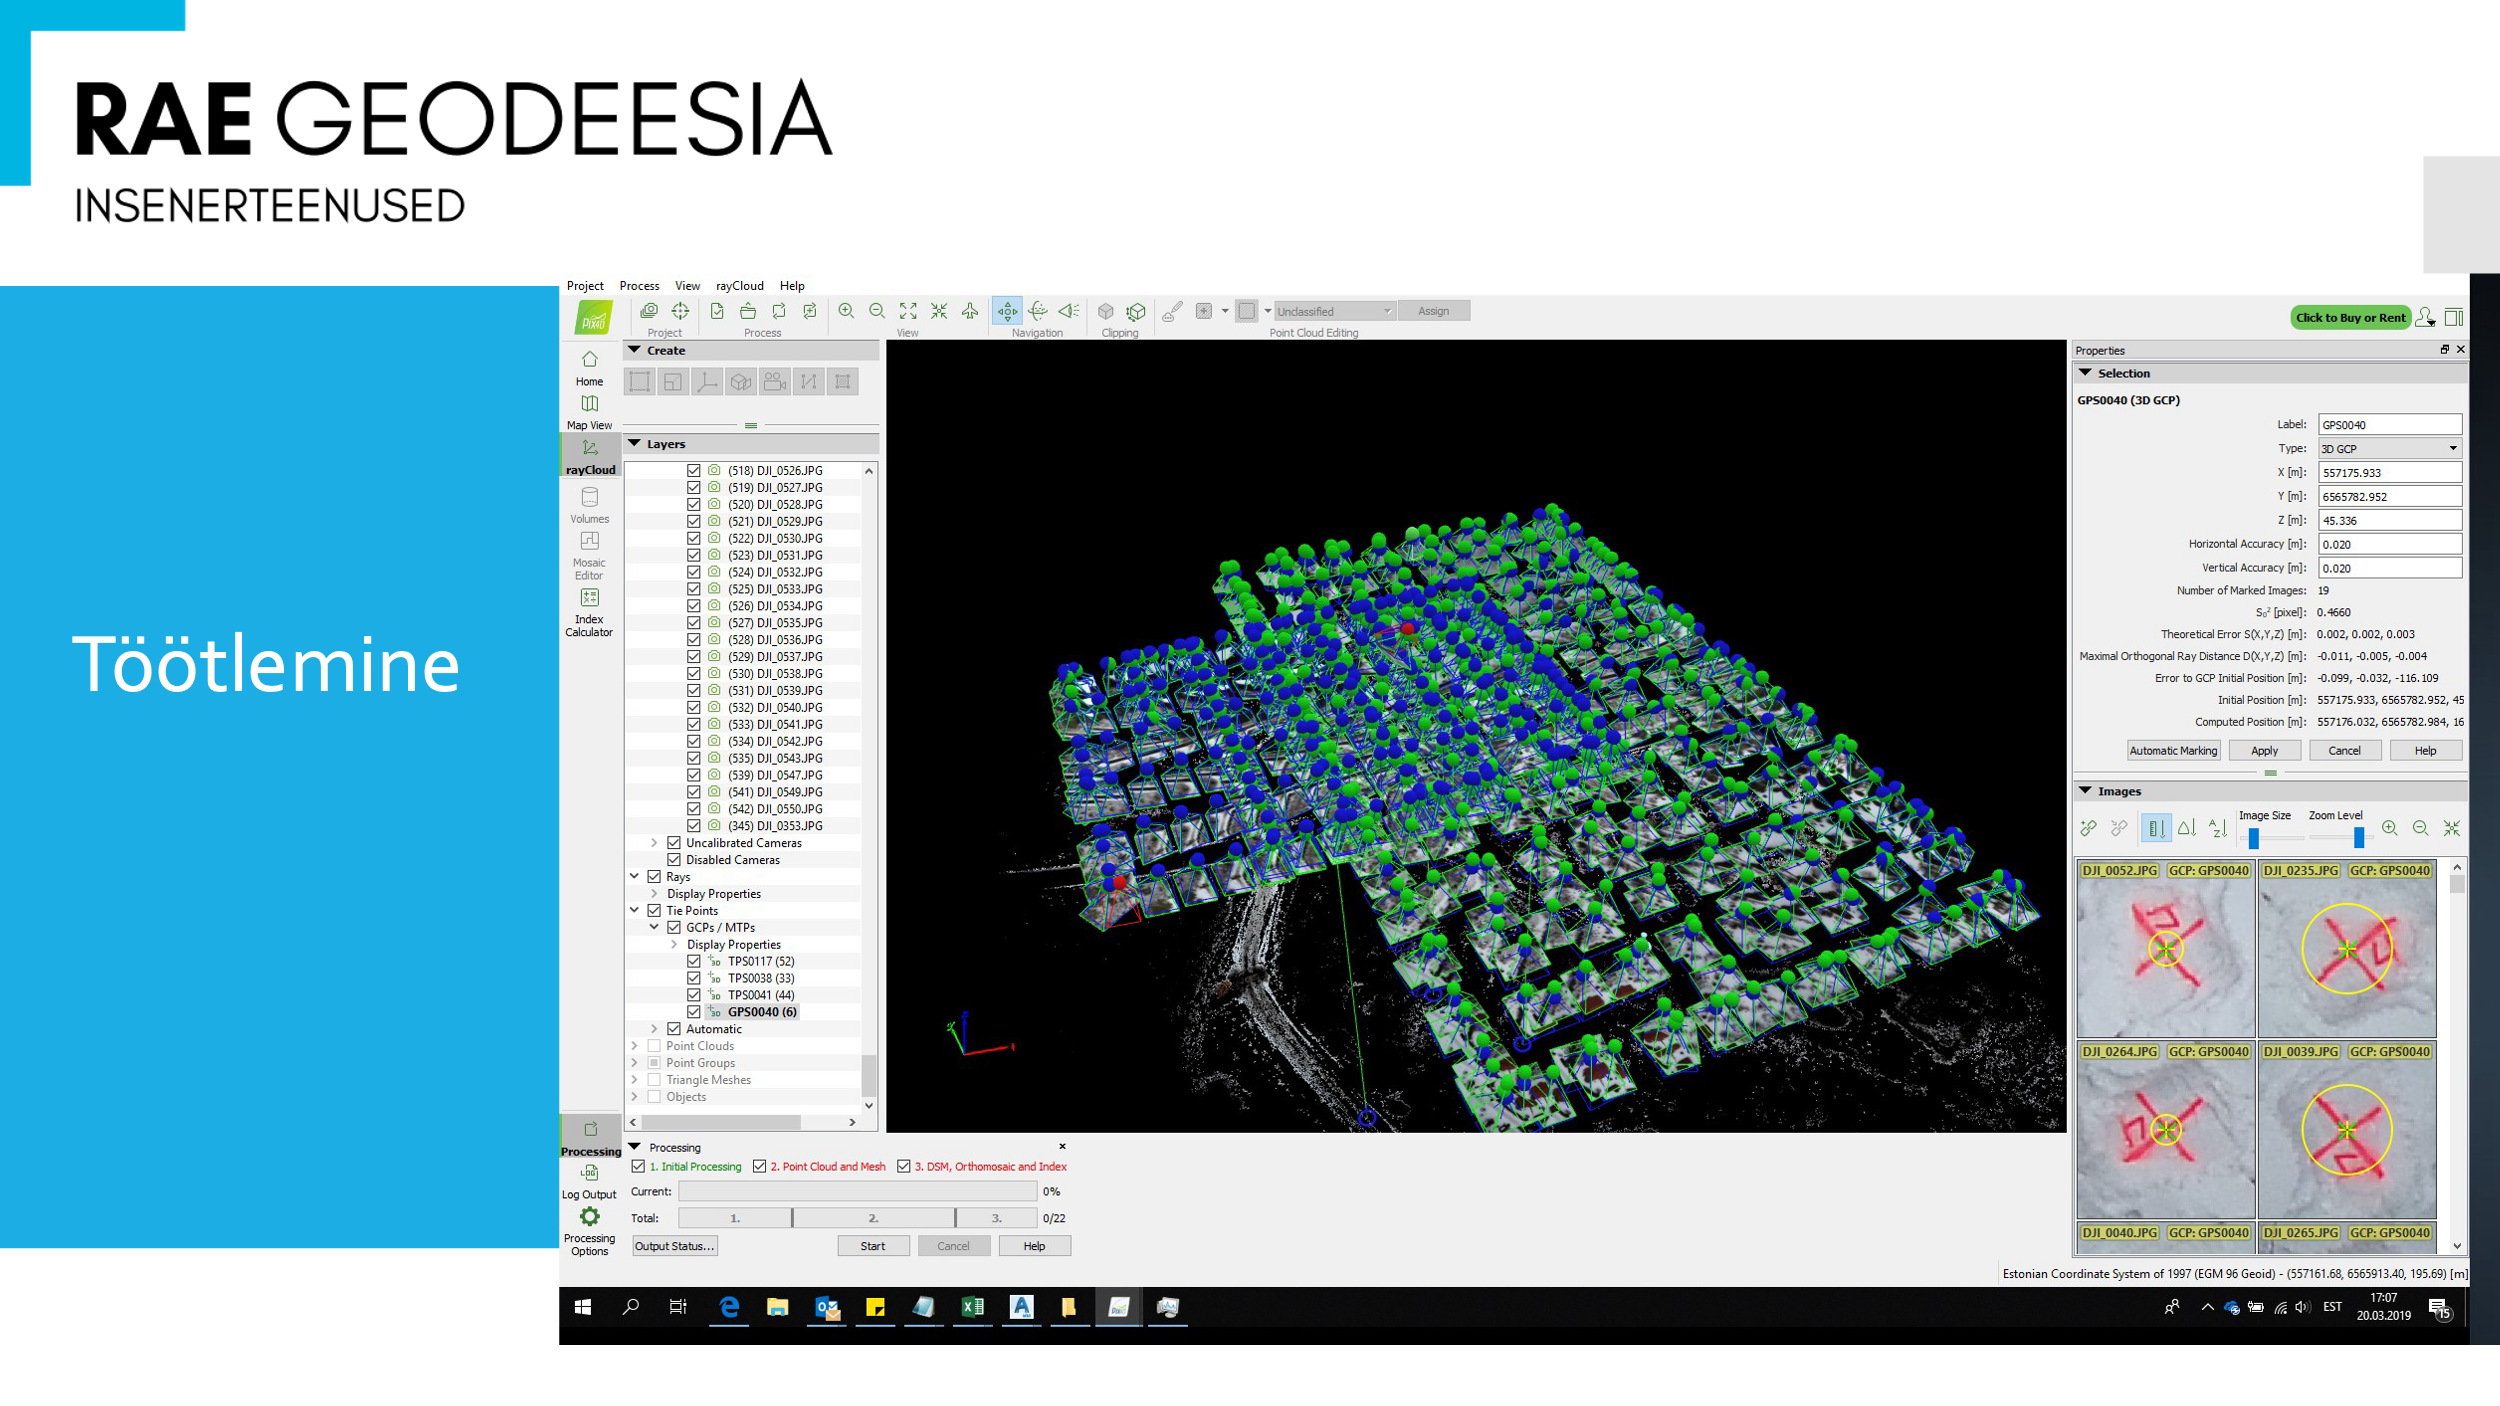
Рисунок 13. Обработка
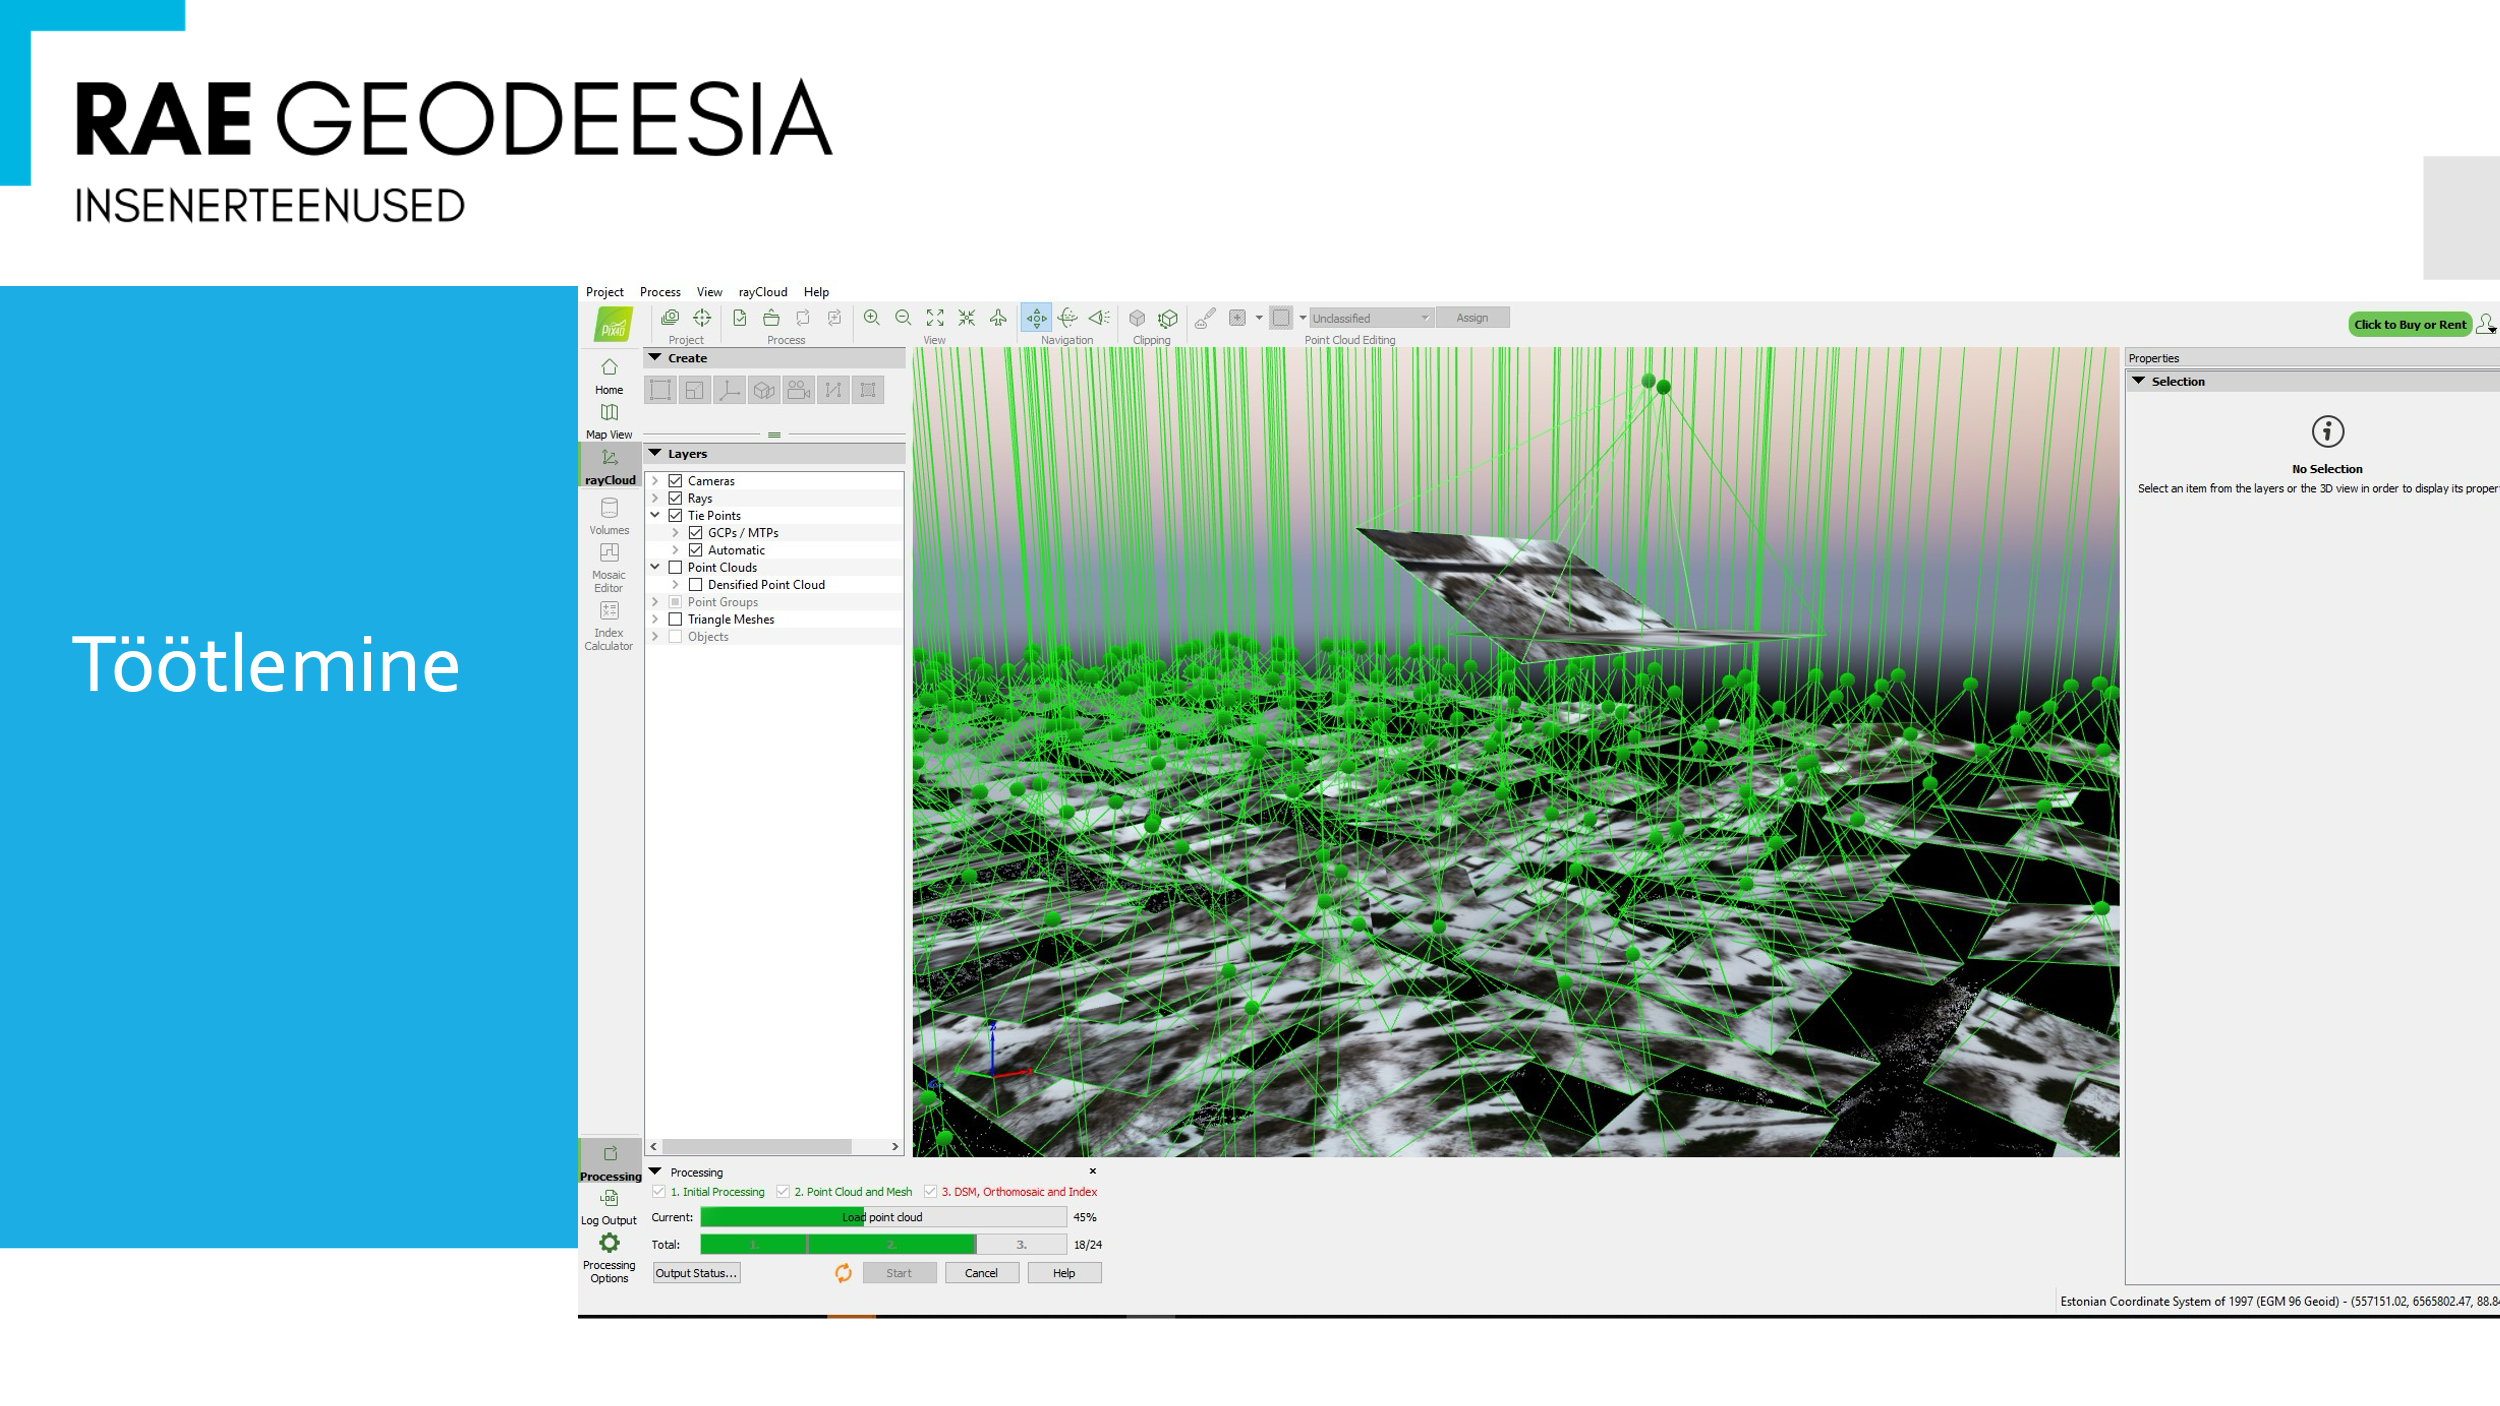
Рисунок 14. Обработка
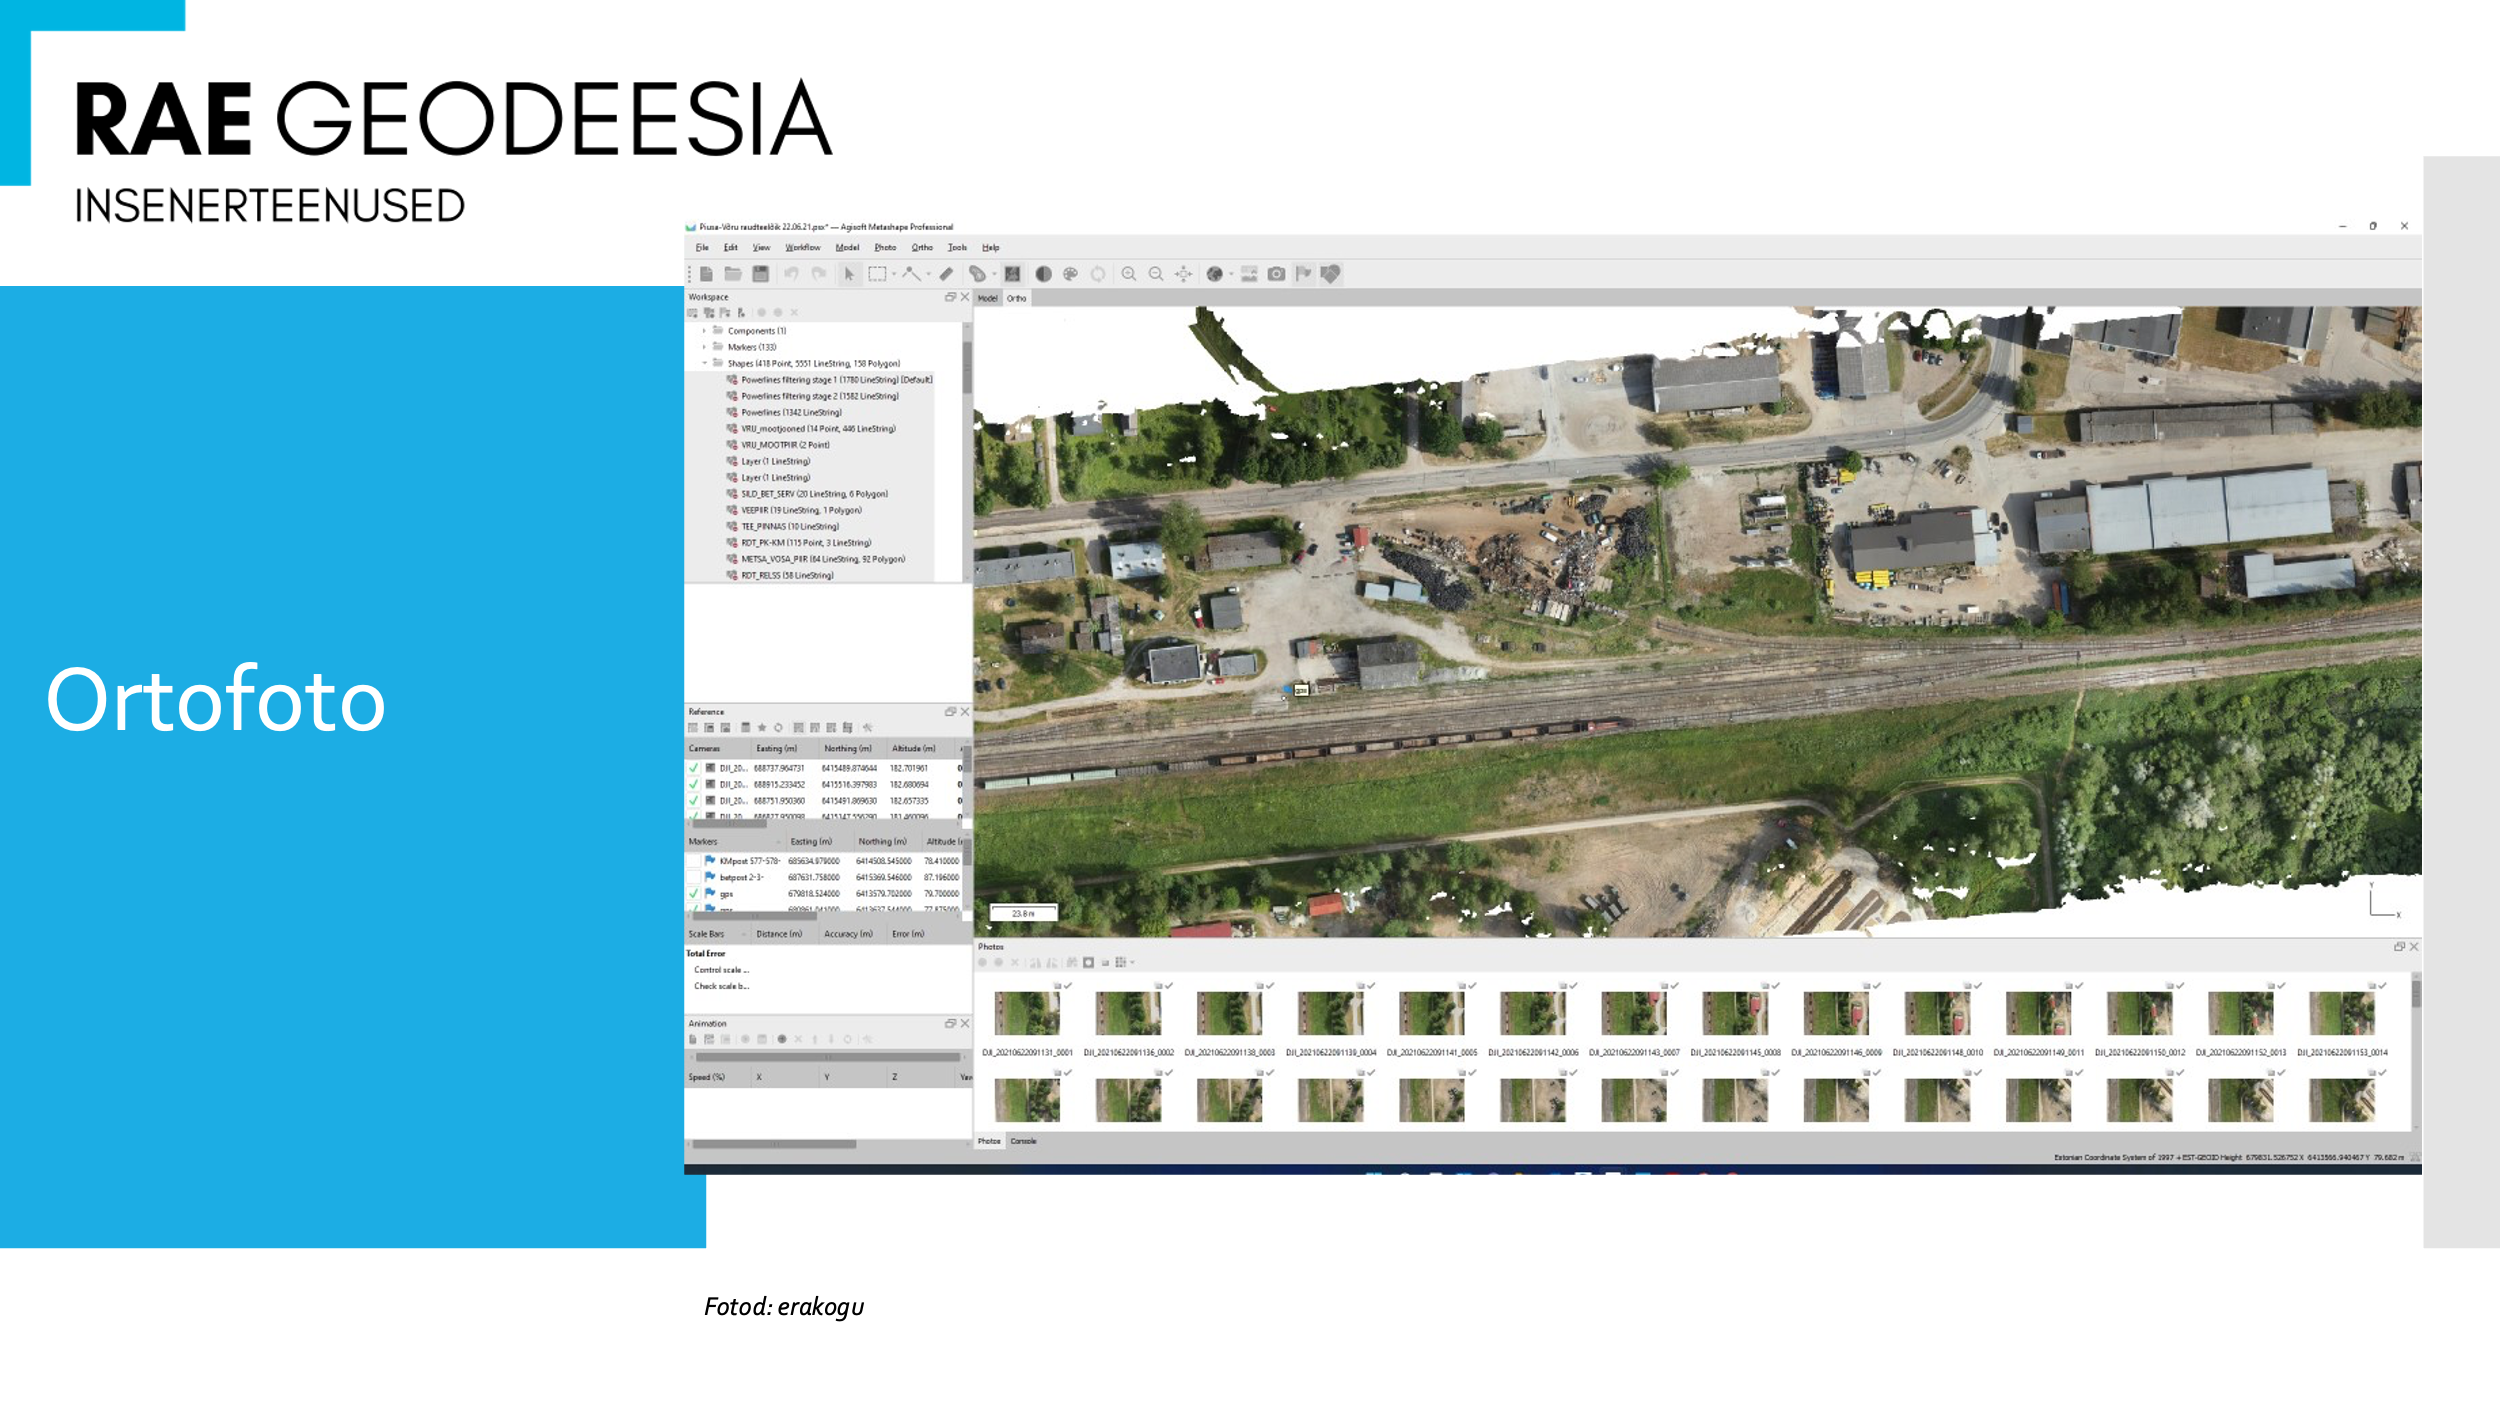
Рисунок 15. Ортофото
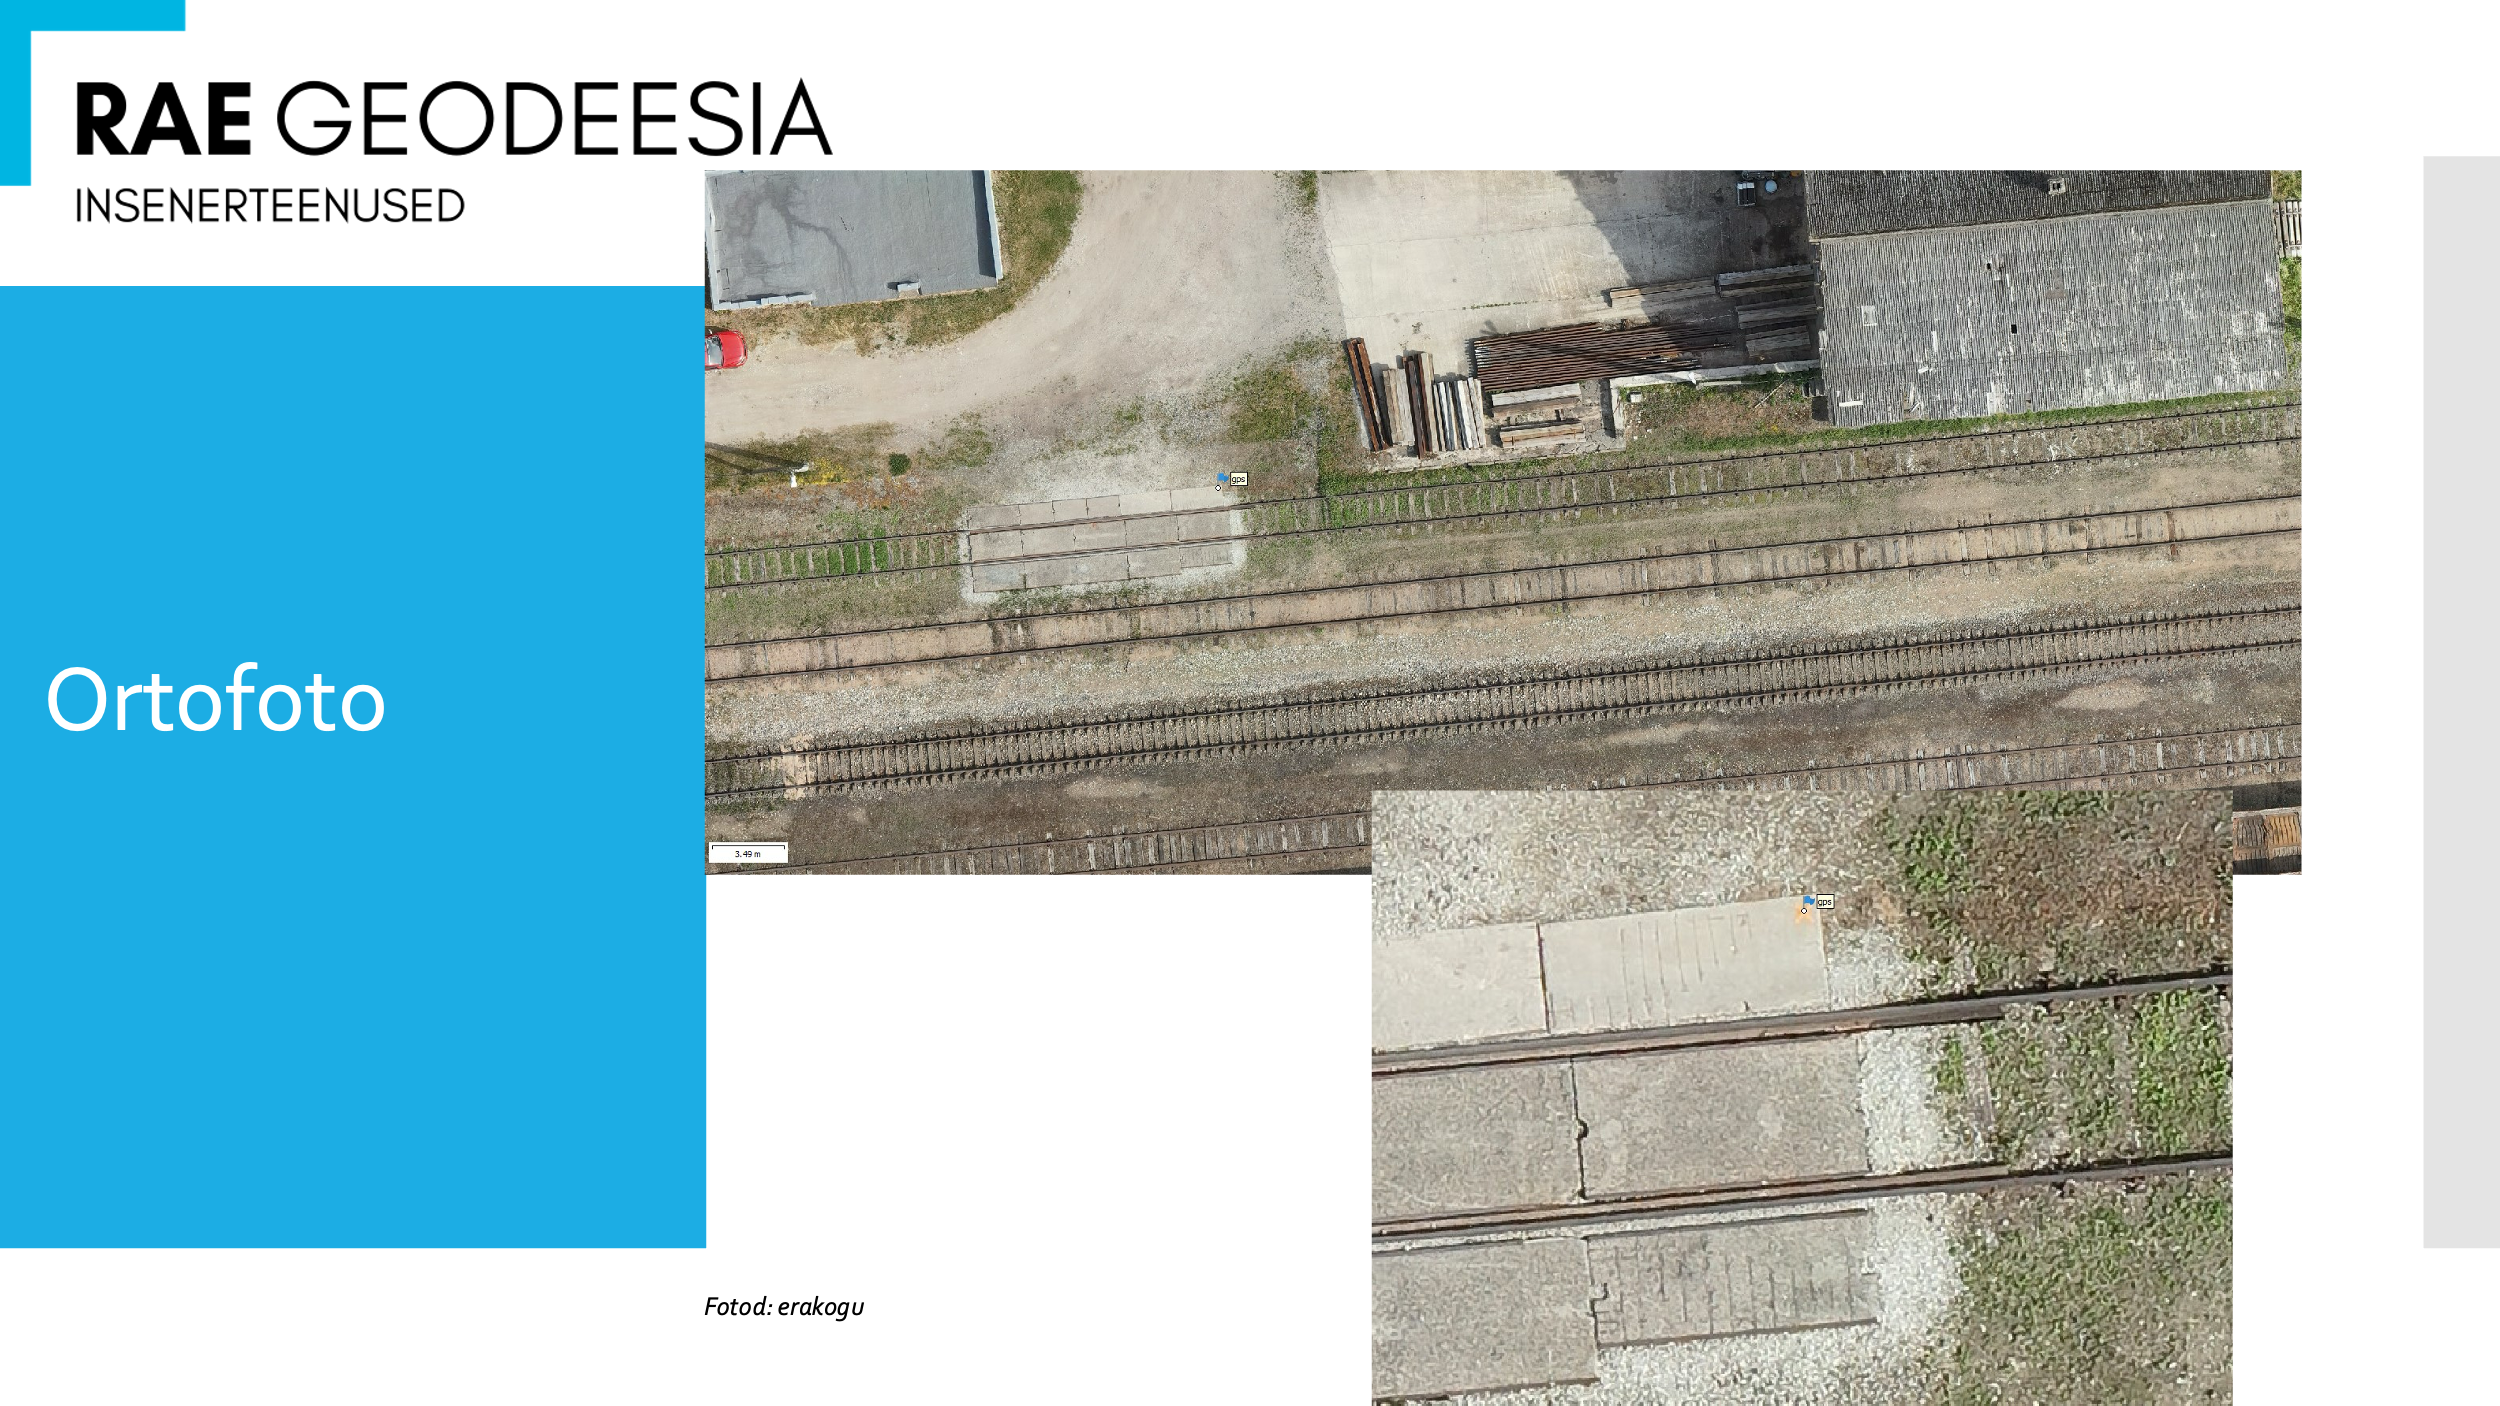
Рисунок 16. Ортофото
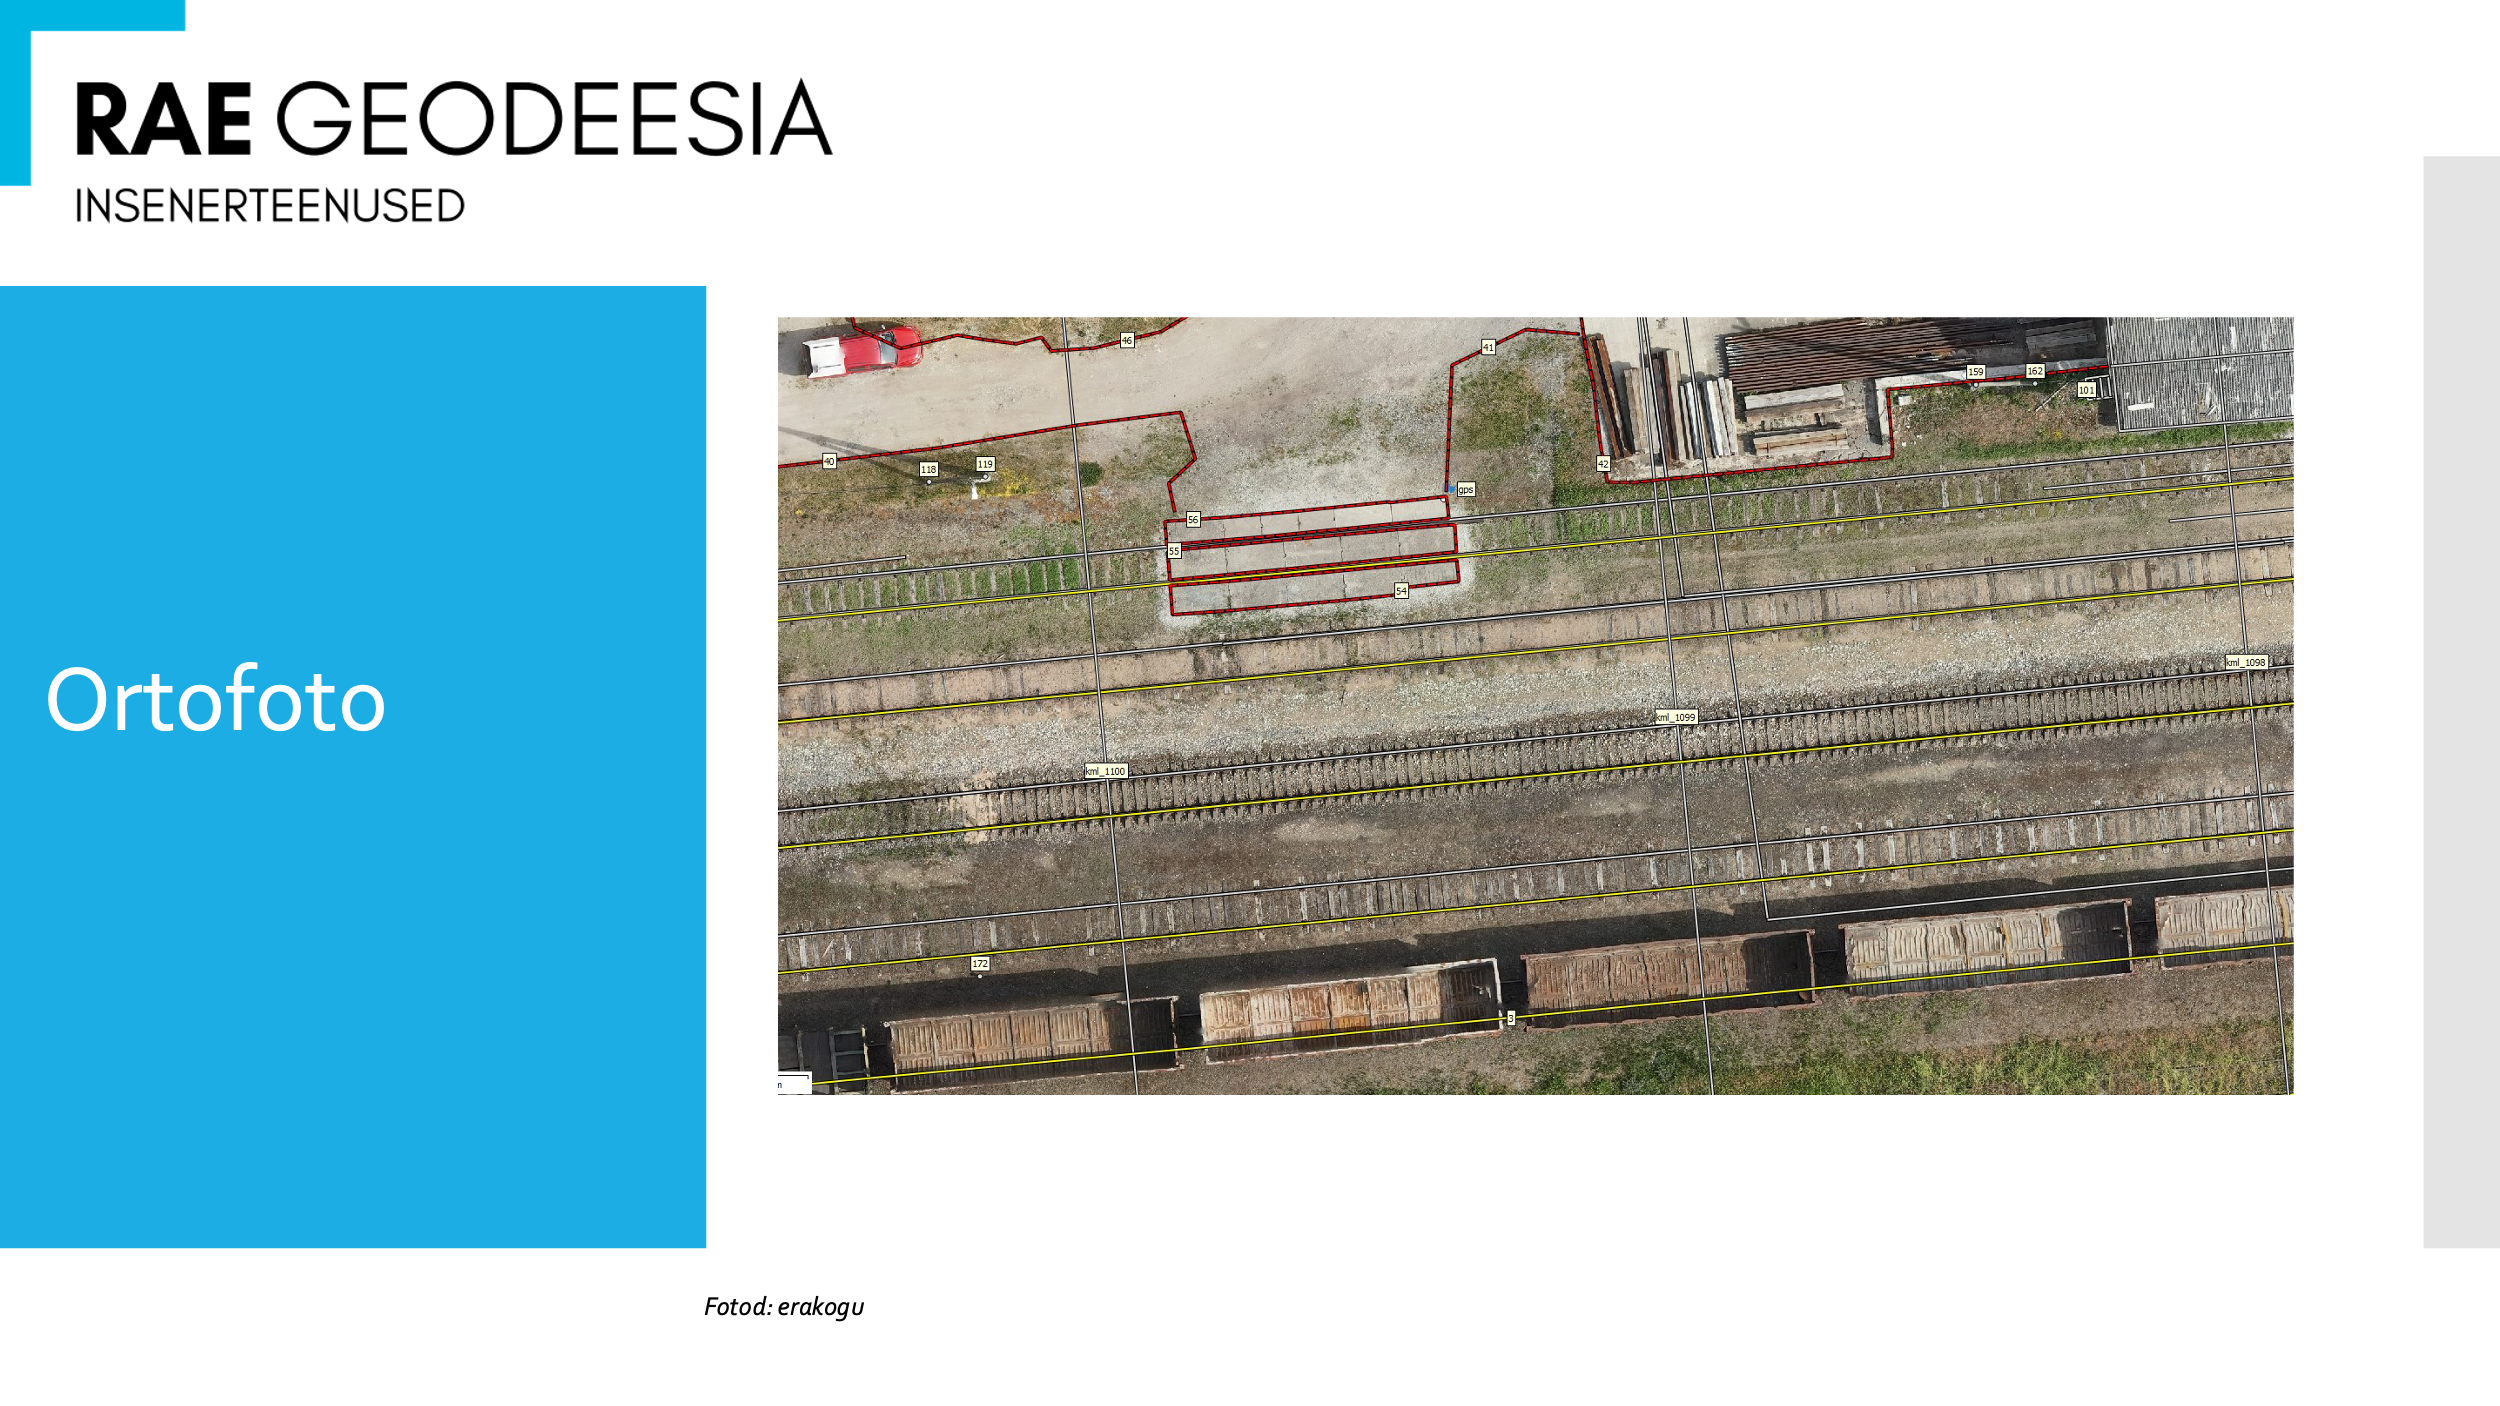
Рисунок 17. Ортофото
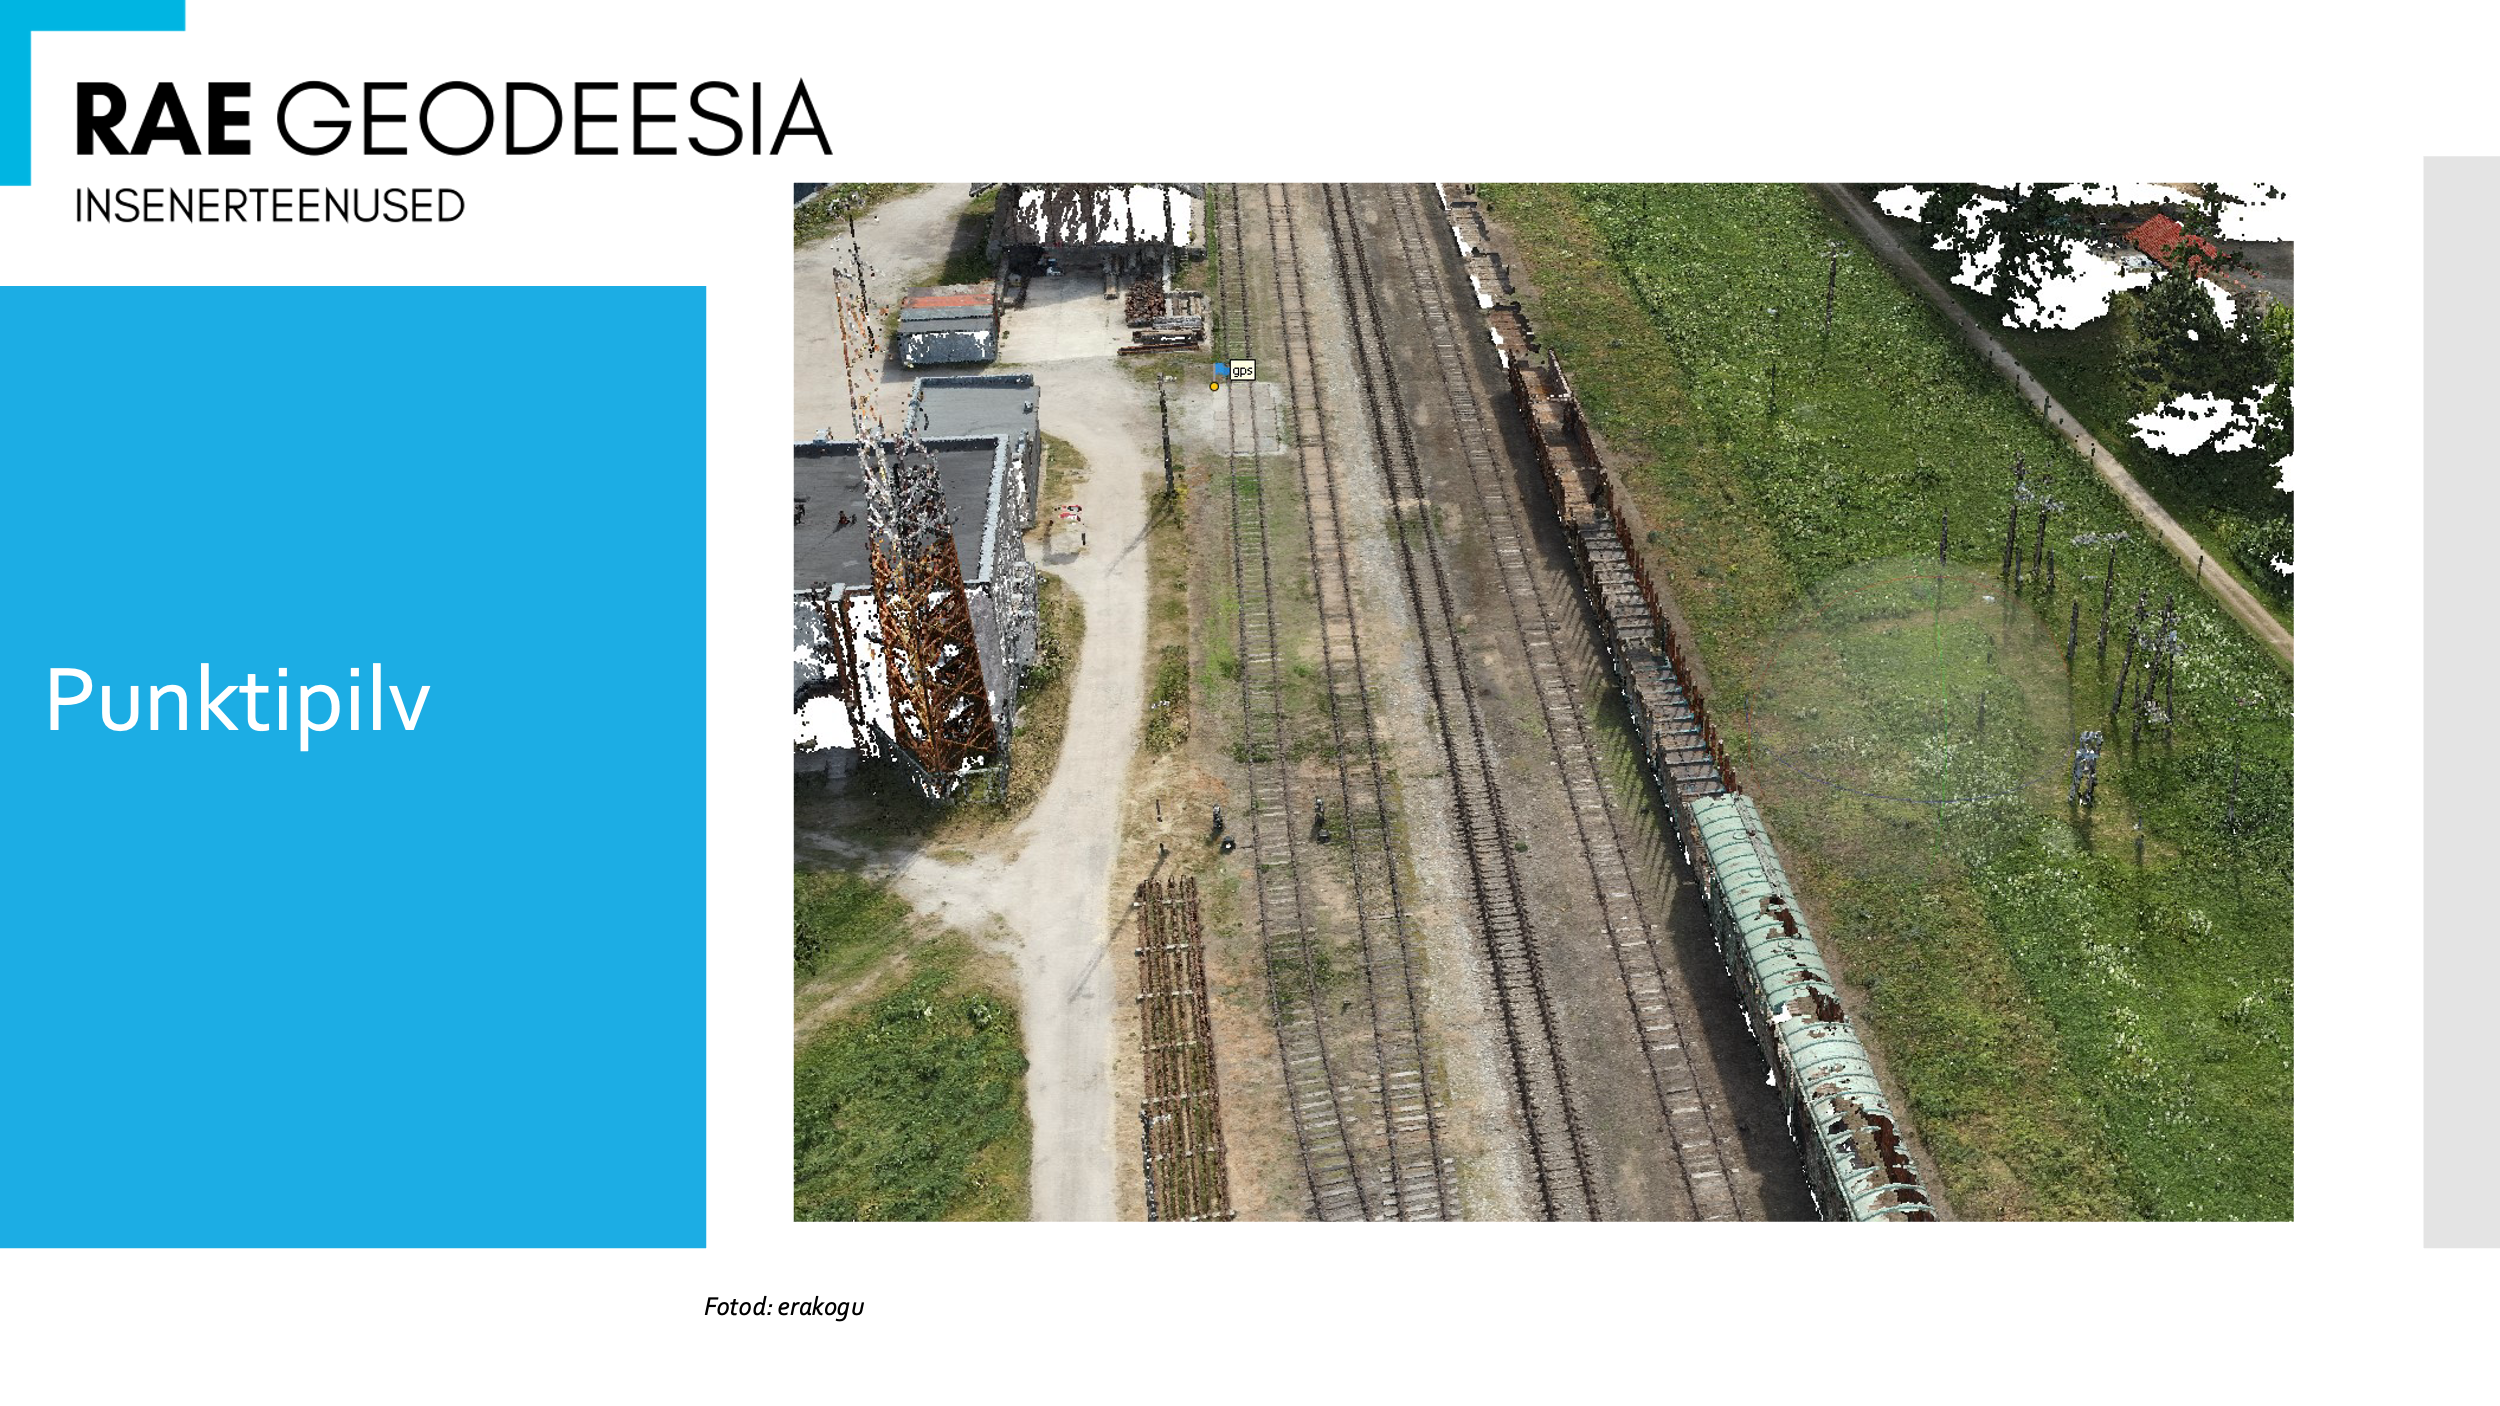
Рисунок 18. Облако точек
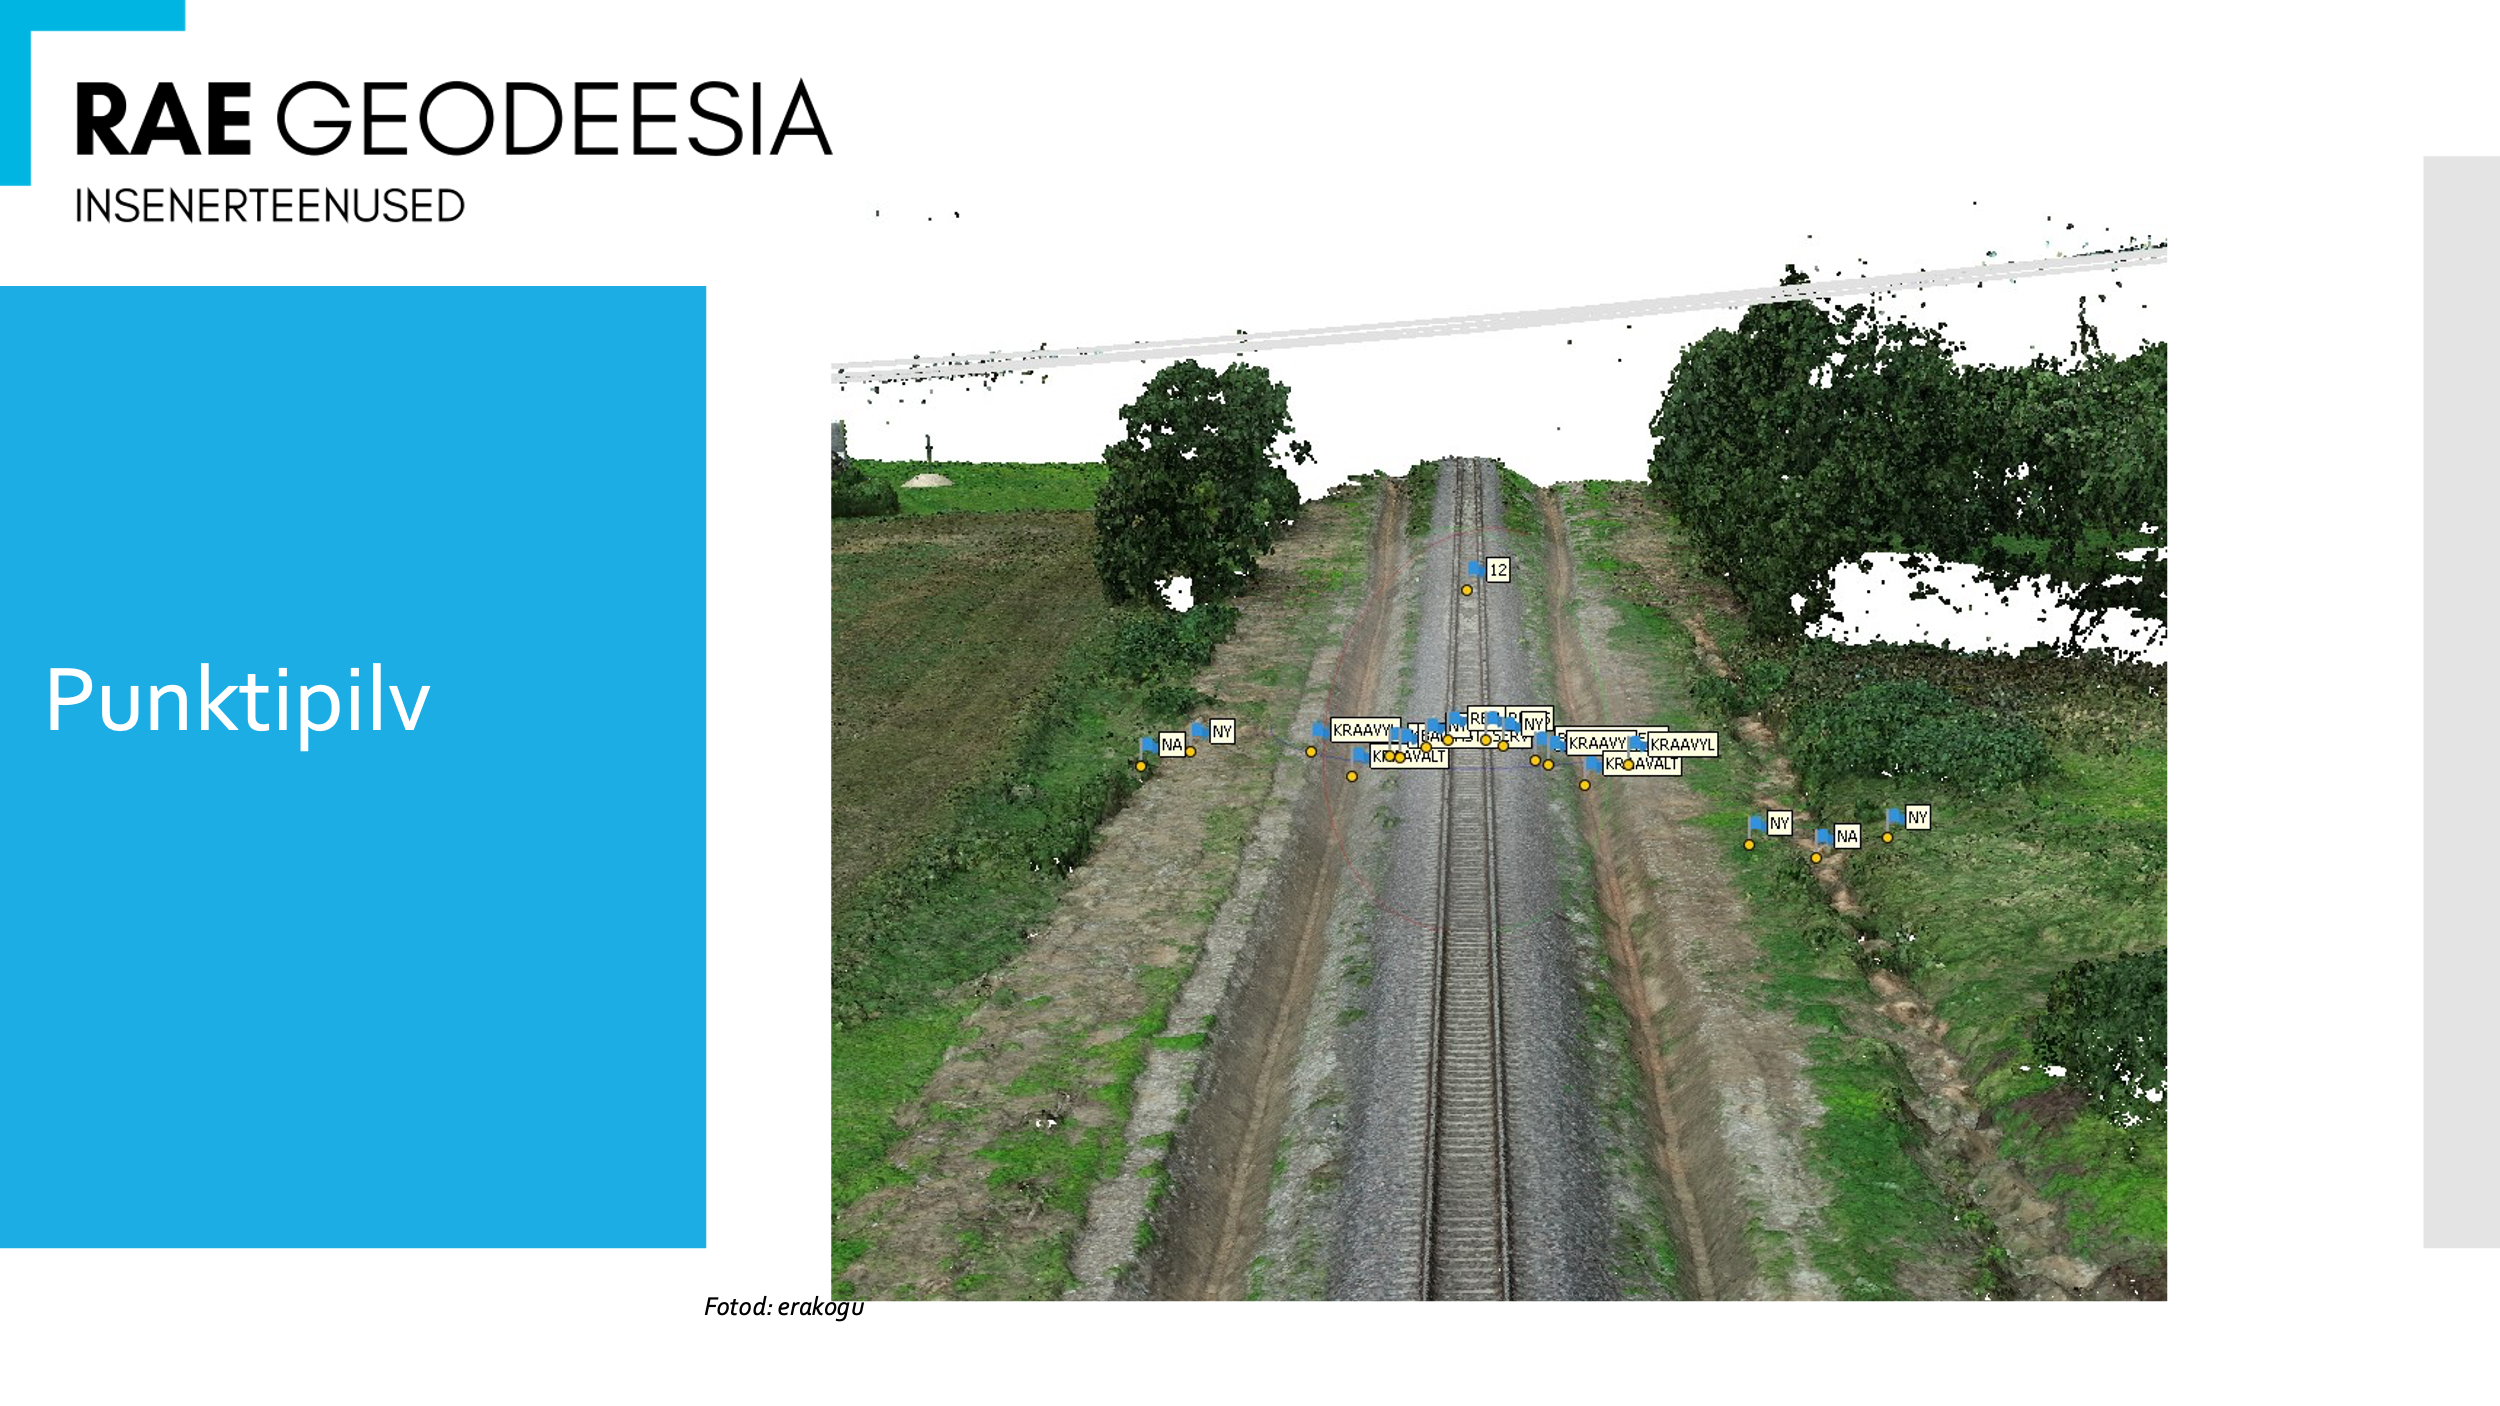
Рисунок 19. Облако точек
Фотограмметрический рабочий процесс позволяет нам измерять большие площади относительно быстро и с достаточно высокой степенью точности. Если работа выполнена правильно, точность результатов находится в пределах нескольких сантиметров. Но есть ситуации, в которых использование LiDAR имеет свои преимущества.
- Работа LiDAR основана на вычислении трехмерных координат по отраженному лазерному импульсу. Сканирование может осуществляться с самолета (воздушное сканирование) или с земли. LiDAR посылает импульс света, который отражается обратно в устройство, когда достигает цели. Поскольку лазерное сканирование работает со скоростью света около 0,3 м/с, можно рассчитать длину пути распространения от устройства до поверхности, от которой луч отражается обратно.
- Одно из наиболее распространенных применений LiDAR — создание подробных карт и моделей поверхности, используемых в географии, геологии, геодезии, геоморфологии, а также в физике атмосферы, лесном хозяйстве, сельском хозяйстве и экологических исследованиях. В этом случае речь идет о дистанционном зондировании земной поверхности.[1]
Рисунок 20. Лидар https://et.wikipedia.org/wiki/Lidar
Используя LiDAR, мы также можем получить облако точек, модель рельефа и, при определенных условиях, ортофотоснимок, но преимущества LiDAR выходят на первый план, когда работать с фотограмметрией было бы сложно или это дало бы неполный результат. Например, когда нам нужно провести съемку таким образом, что снимаемая поверхность плохо видна глазу — земля скрыта деревьями, травой или кустами.
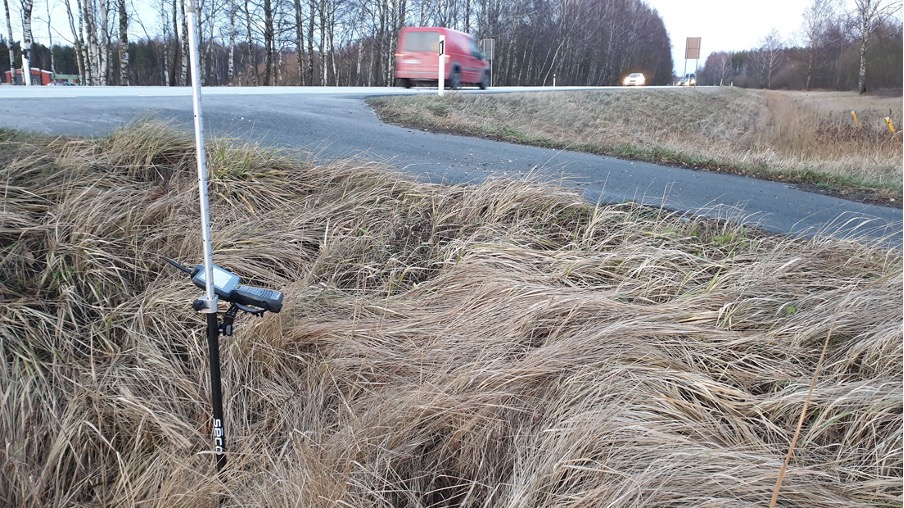
Рис. 21. Высокое сено.
В этом случае преимущество LiDAR заключается в том, что некоторые лазерные лучи достигают земли через траву, и мы можем получить данные на земле, используя различные алгоритмы. Кроме того, если нам нужно измерить что-то высоко в воздухе, например, воздушные линии электропередач 330 кВ, можно быть уверенным, что при правильном полете часть лазерных лучей попадет на воздушную линию электропередач, и мы получим точные данные о ее местоположении.
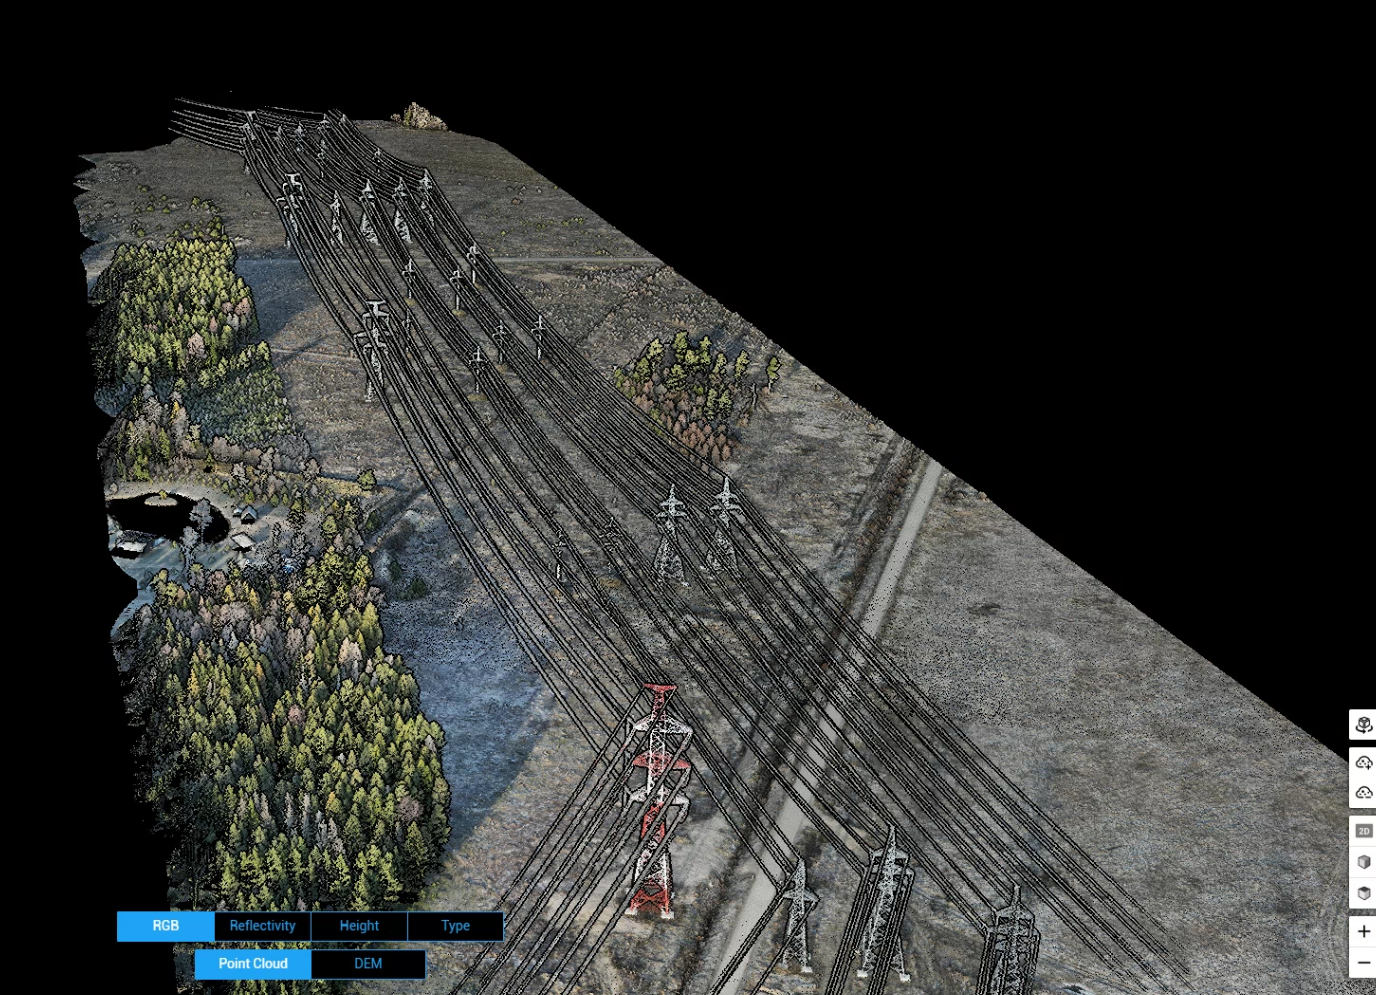
Рисунок 22. Линии электропередач
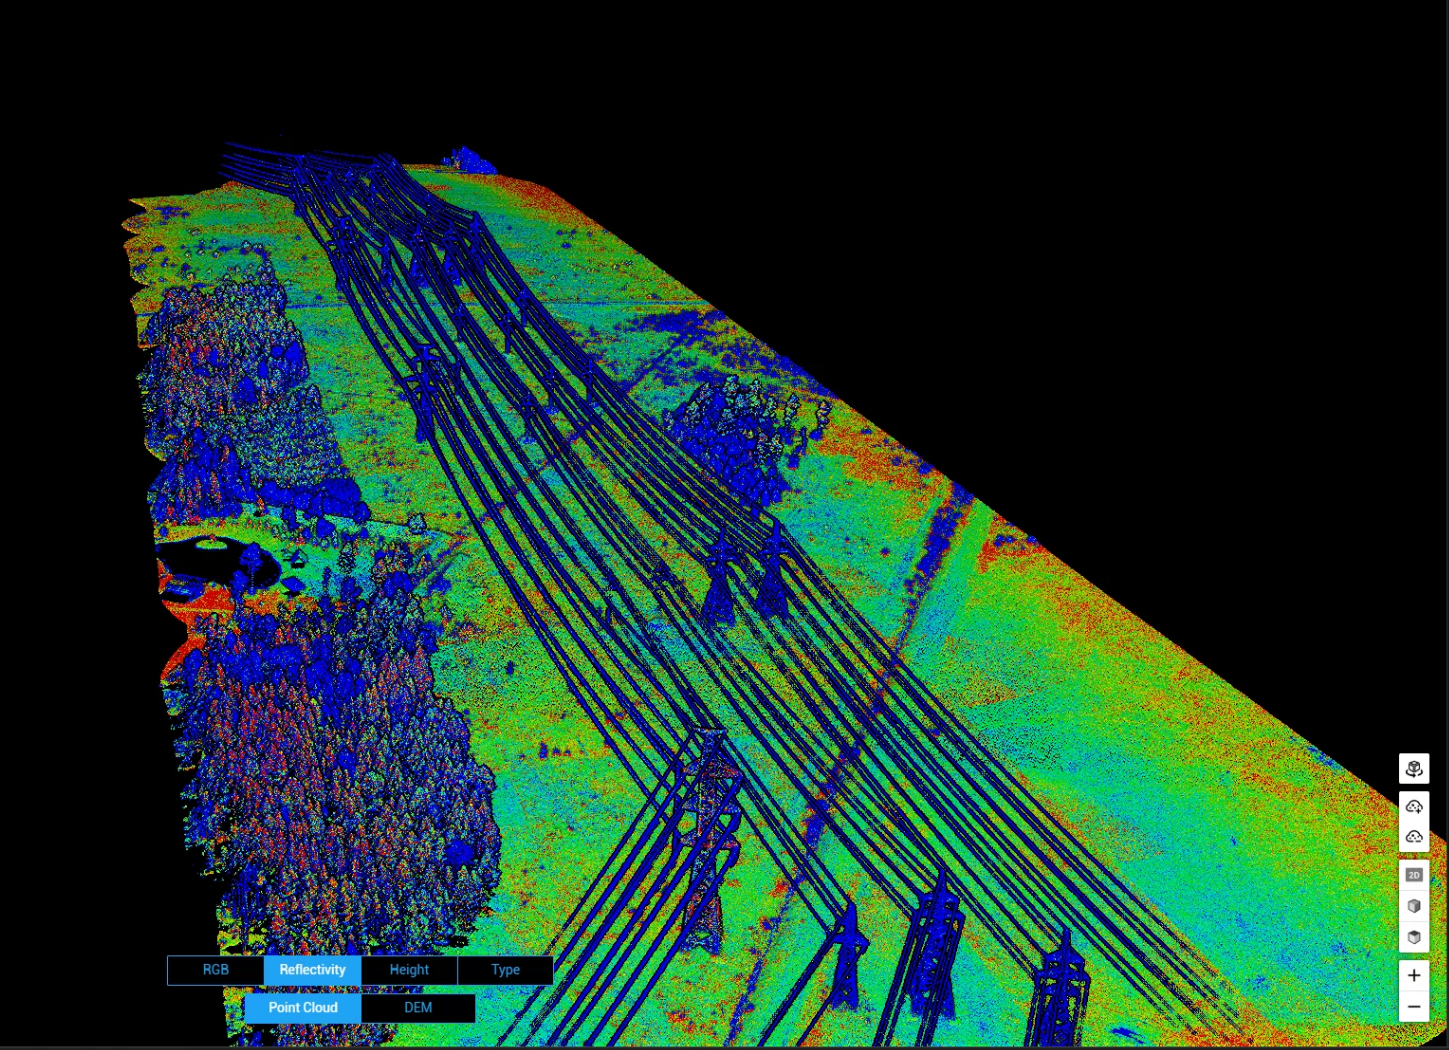
Рисунок 23. Линии электропередач
Первым существенным недостатком LiDAR является его относительно высокая стоимость и, по сравнению с фотограмметрией, более низкая точность — особенно когда LiDAR упакован в упаковку такого размера, чтобы его можно было использовать на беспилотных летательных аппаратах. К счастью, один из первых недорогих LiDAR, обеспечивающих необходимую точность, DJI L1, появился на рынке некоторое время назад. В угоду тем, кто кричит «Yellowscan, Velodyne или другие?», я отвечу, что, по моей субъективной оценке, DJI L1 все еще значительно лучше по соотношению цена-качество.
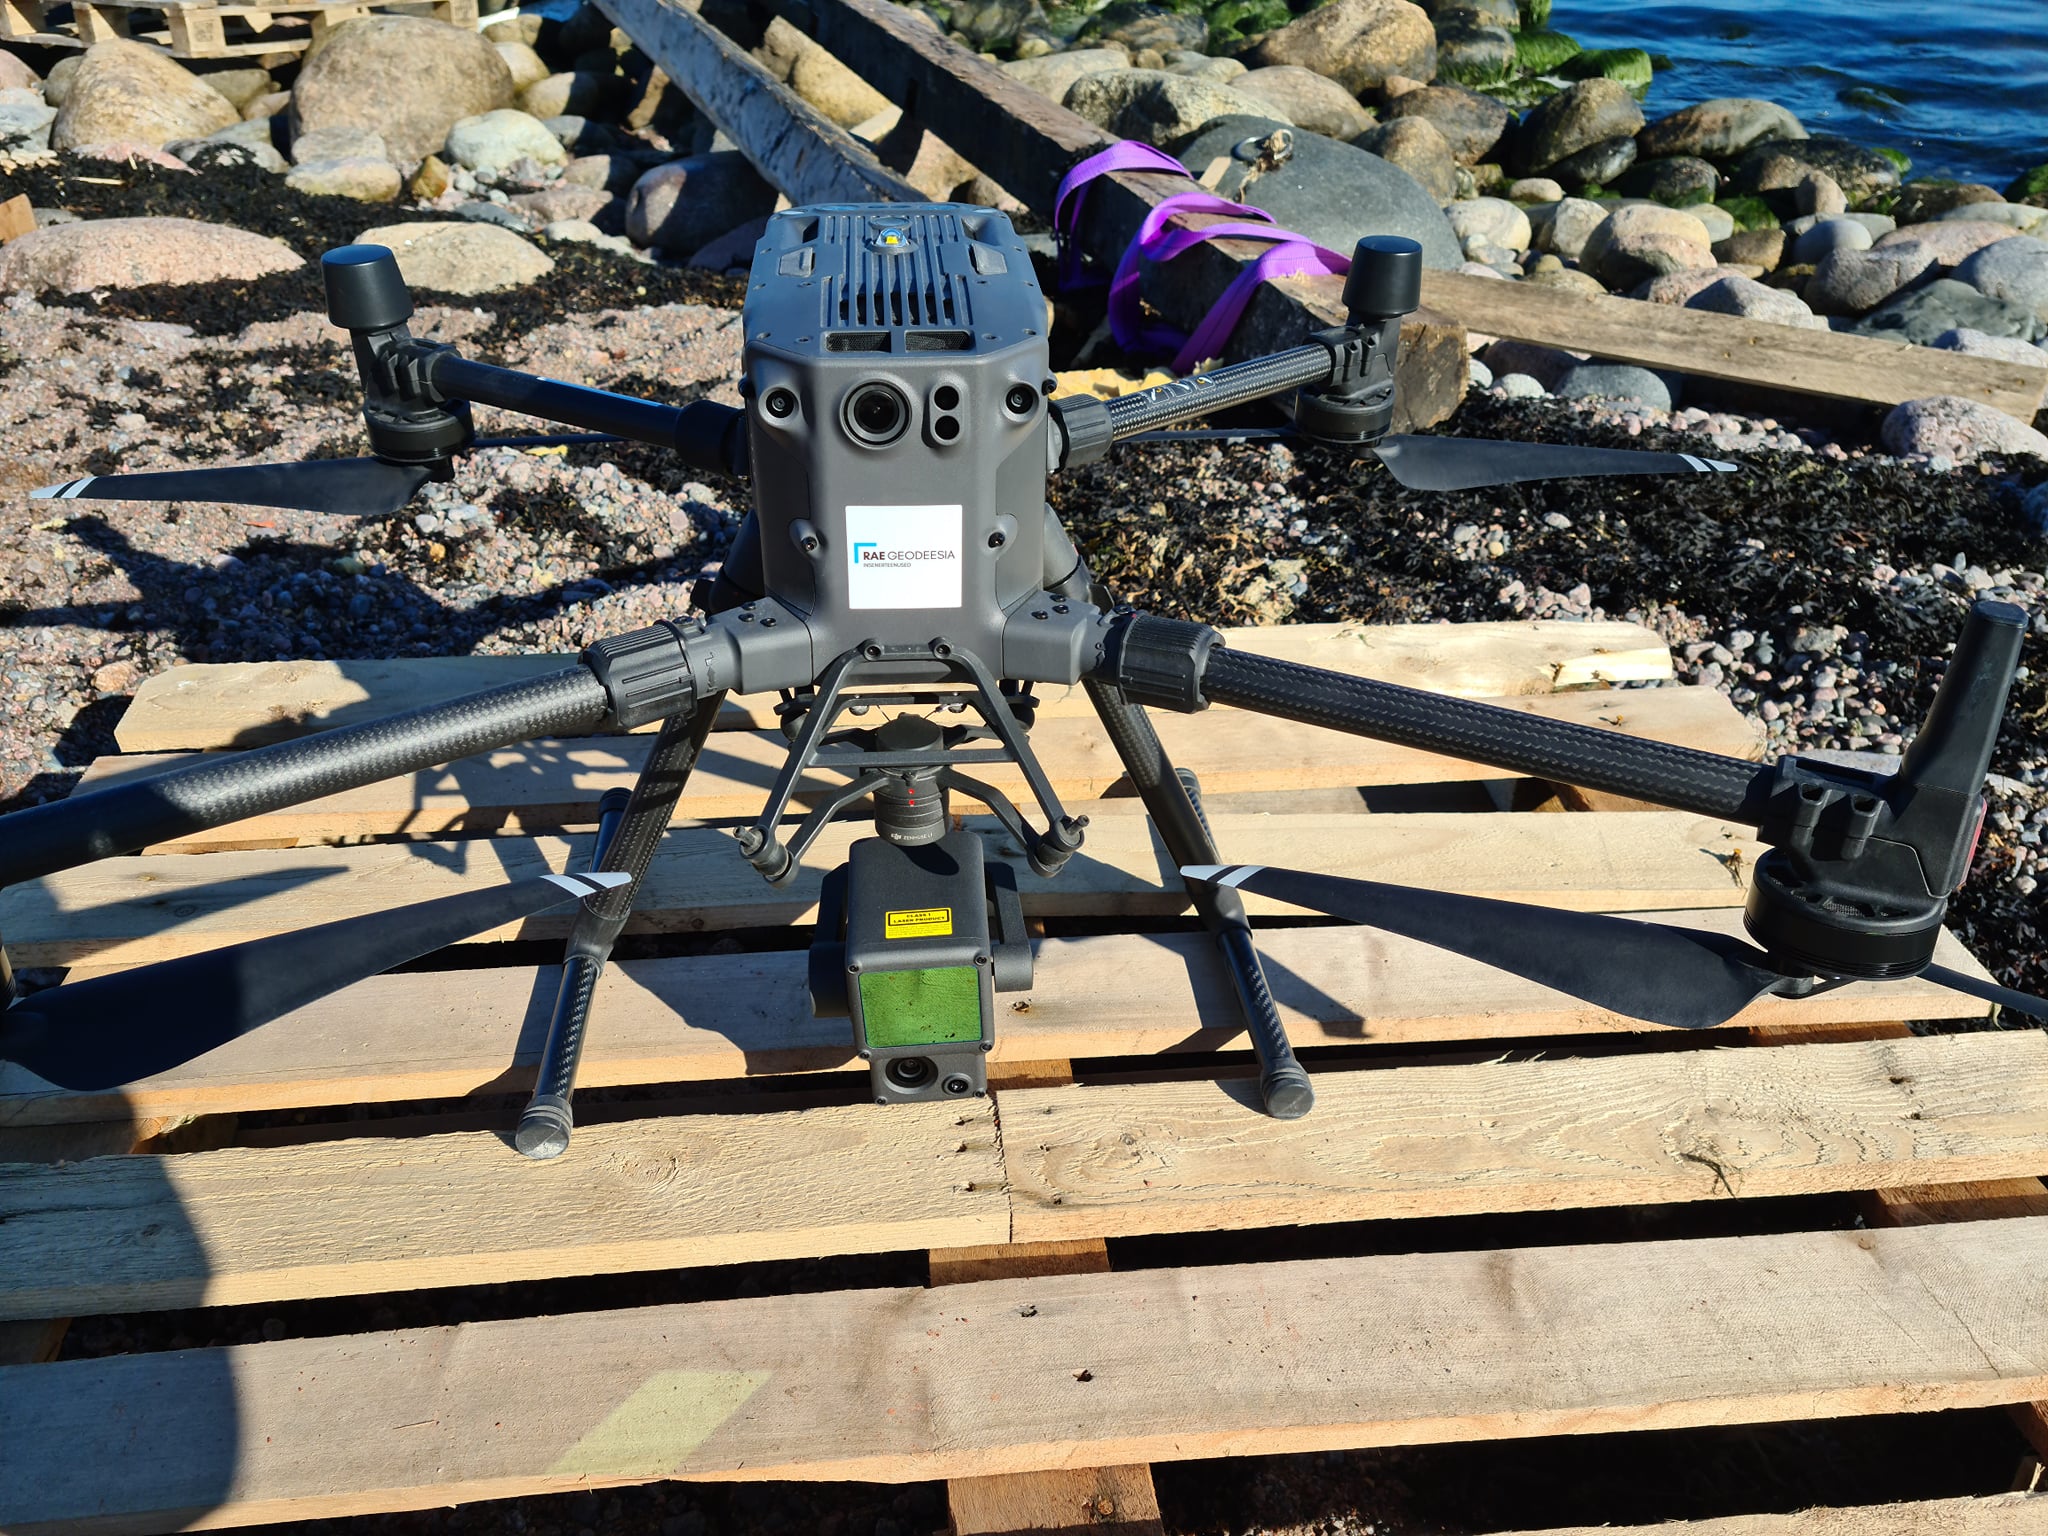
Рисунок 24. DJI M300 RTK + DJI L1
Например, с помощью DJI L1 мы провели съемку 90-километровой высоковольтной линии от Тарту до Валги. Изначально L1 планировалось использовать в качестве теста, но когда результаты показали, что данным можно доверять, мы провели съемку всего участка. В ходе исследования возникли свои проблемы, которые не были предусмотрены вначале. Например, в весенне-зимний период LiDAR ужасно долго разогревался. Время от времени некоторые данные не записывались, и участок приходилось пролетать заново. Калибровку приходилось выполнять каждые 100 секунд полета и т.д. Кроме того, при полете по длинному узкому прямому коридору без контрольных точек в конце линии можно было промахнуться с позицией, скажем, на 15 м по сравнению с контрольными точками. Как часто бывает в таких случаях, проблема может заключаться в уплотнении за пультом, а иногда — в том, что не все необходимые меры были приняты для успешного выполнения задания. Если кто-то спросит, что это за методы, Вам придется прийти на одну из моих лекций, чтобы узнать — в конце концов, нельзя же просто так выдать все секреты и хитрости. В любом случае, это был потрясающий инструмент, но не тот, который я бы поспешил купить.
Именно поэтому я был рад присутствовать на выставке Intergeo в Берлине в октябре, когда DJI представила новый LiDAR, DJI L2. Новый LiDAR вызвал настоящий ажиотаж на выставке, и вокруг зоны DJI собралась толпа, перекрыв доступ ко многим другим стендам, и, в современной манере, люди пытались все куда-то перенести, снимая на вытянутые телефоны. Рядом со мной был человек, который вел такой же живой блог для каждого предложения презентации, какой мы видим, когда Юри Ратас меняет сторону. Я не думал, что геодезическое оборудование настолько интересно. Тем более я был рад, когда Эдуард из Droon.ee позвонил и сообщил мне, что первый L2 скоро прибудет в Эстонию и не хотел бы я его протестировать. С таким же успехом можно спросить ребенка, не хочешь ли ты конфетку. Ответ будет все тем же. Конечно, хочу. И вот, после прибытия в Эстонию, L2 оказался в моих руках на несколько недель, где я тестировал и сравнивал его с предшественником, DJI L1, а также с моим обычным DJI P1 для фотограмметрии.
Что нового в L2 LiDAR
DJI L2 не нужно время прогрева IMU, которое было у L1. Временами это даже занимало 10-12 минут с L1. Более крупный сенсор, лучшая точность и расстояние до лазера, больше записываемых отражений и т.д.
Droon.ee с радостью поделился сравнением технических данных, на которое я также ссылаюсь здесь:
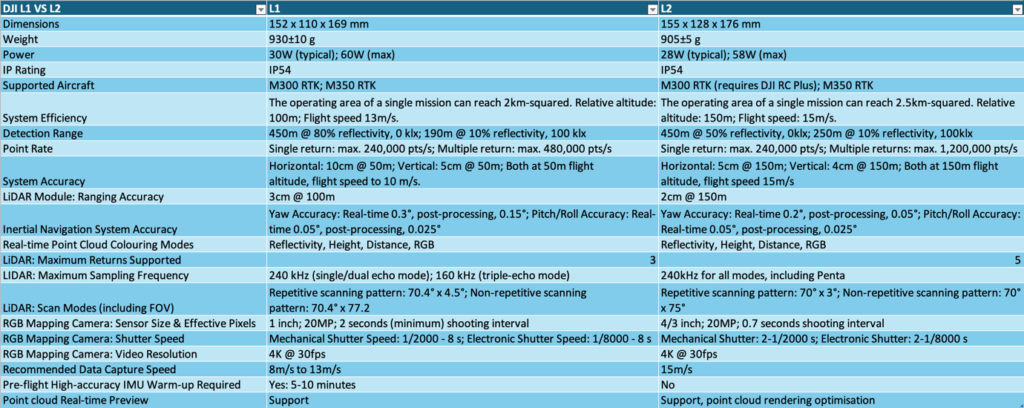
Рисунок 25. DJI L2 против L1
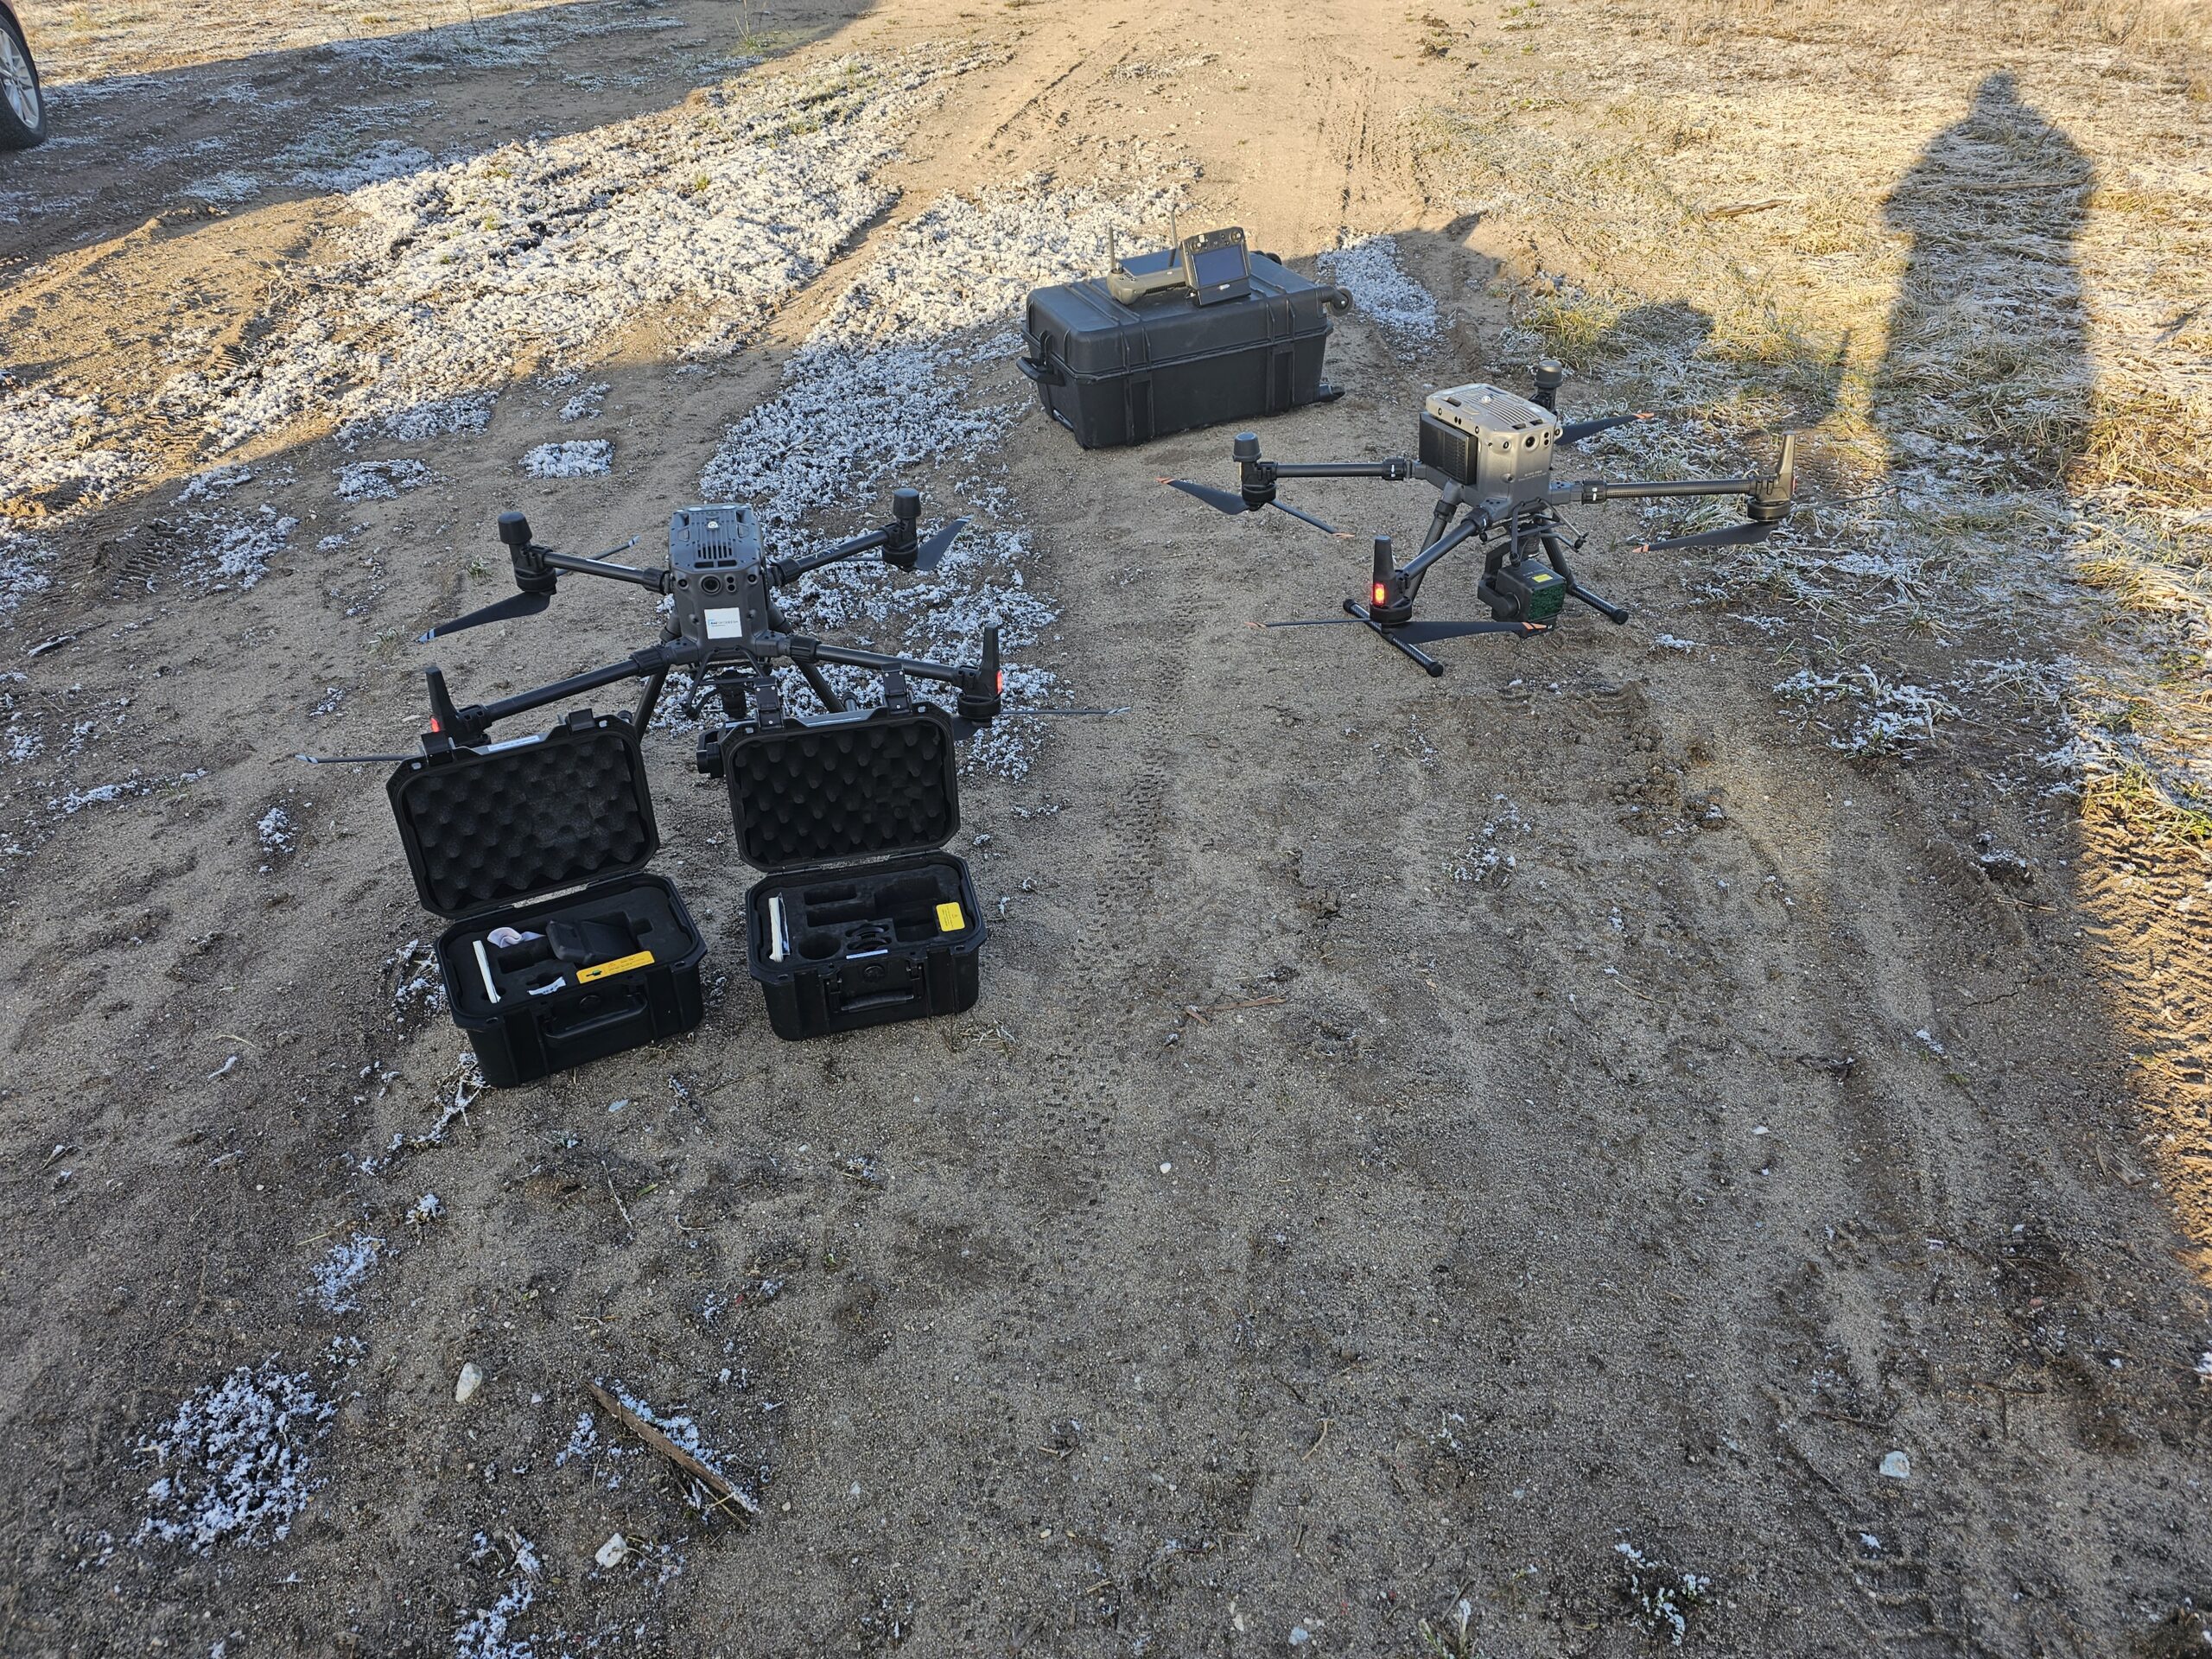
Рисунок 26. DJI M300 + P1 и DJI M350 + L2
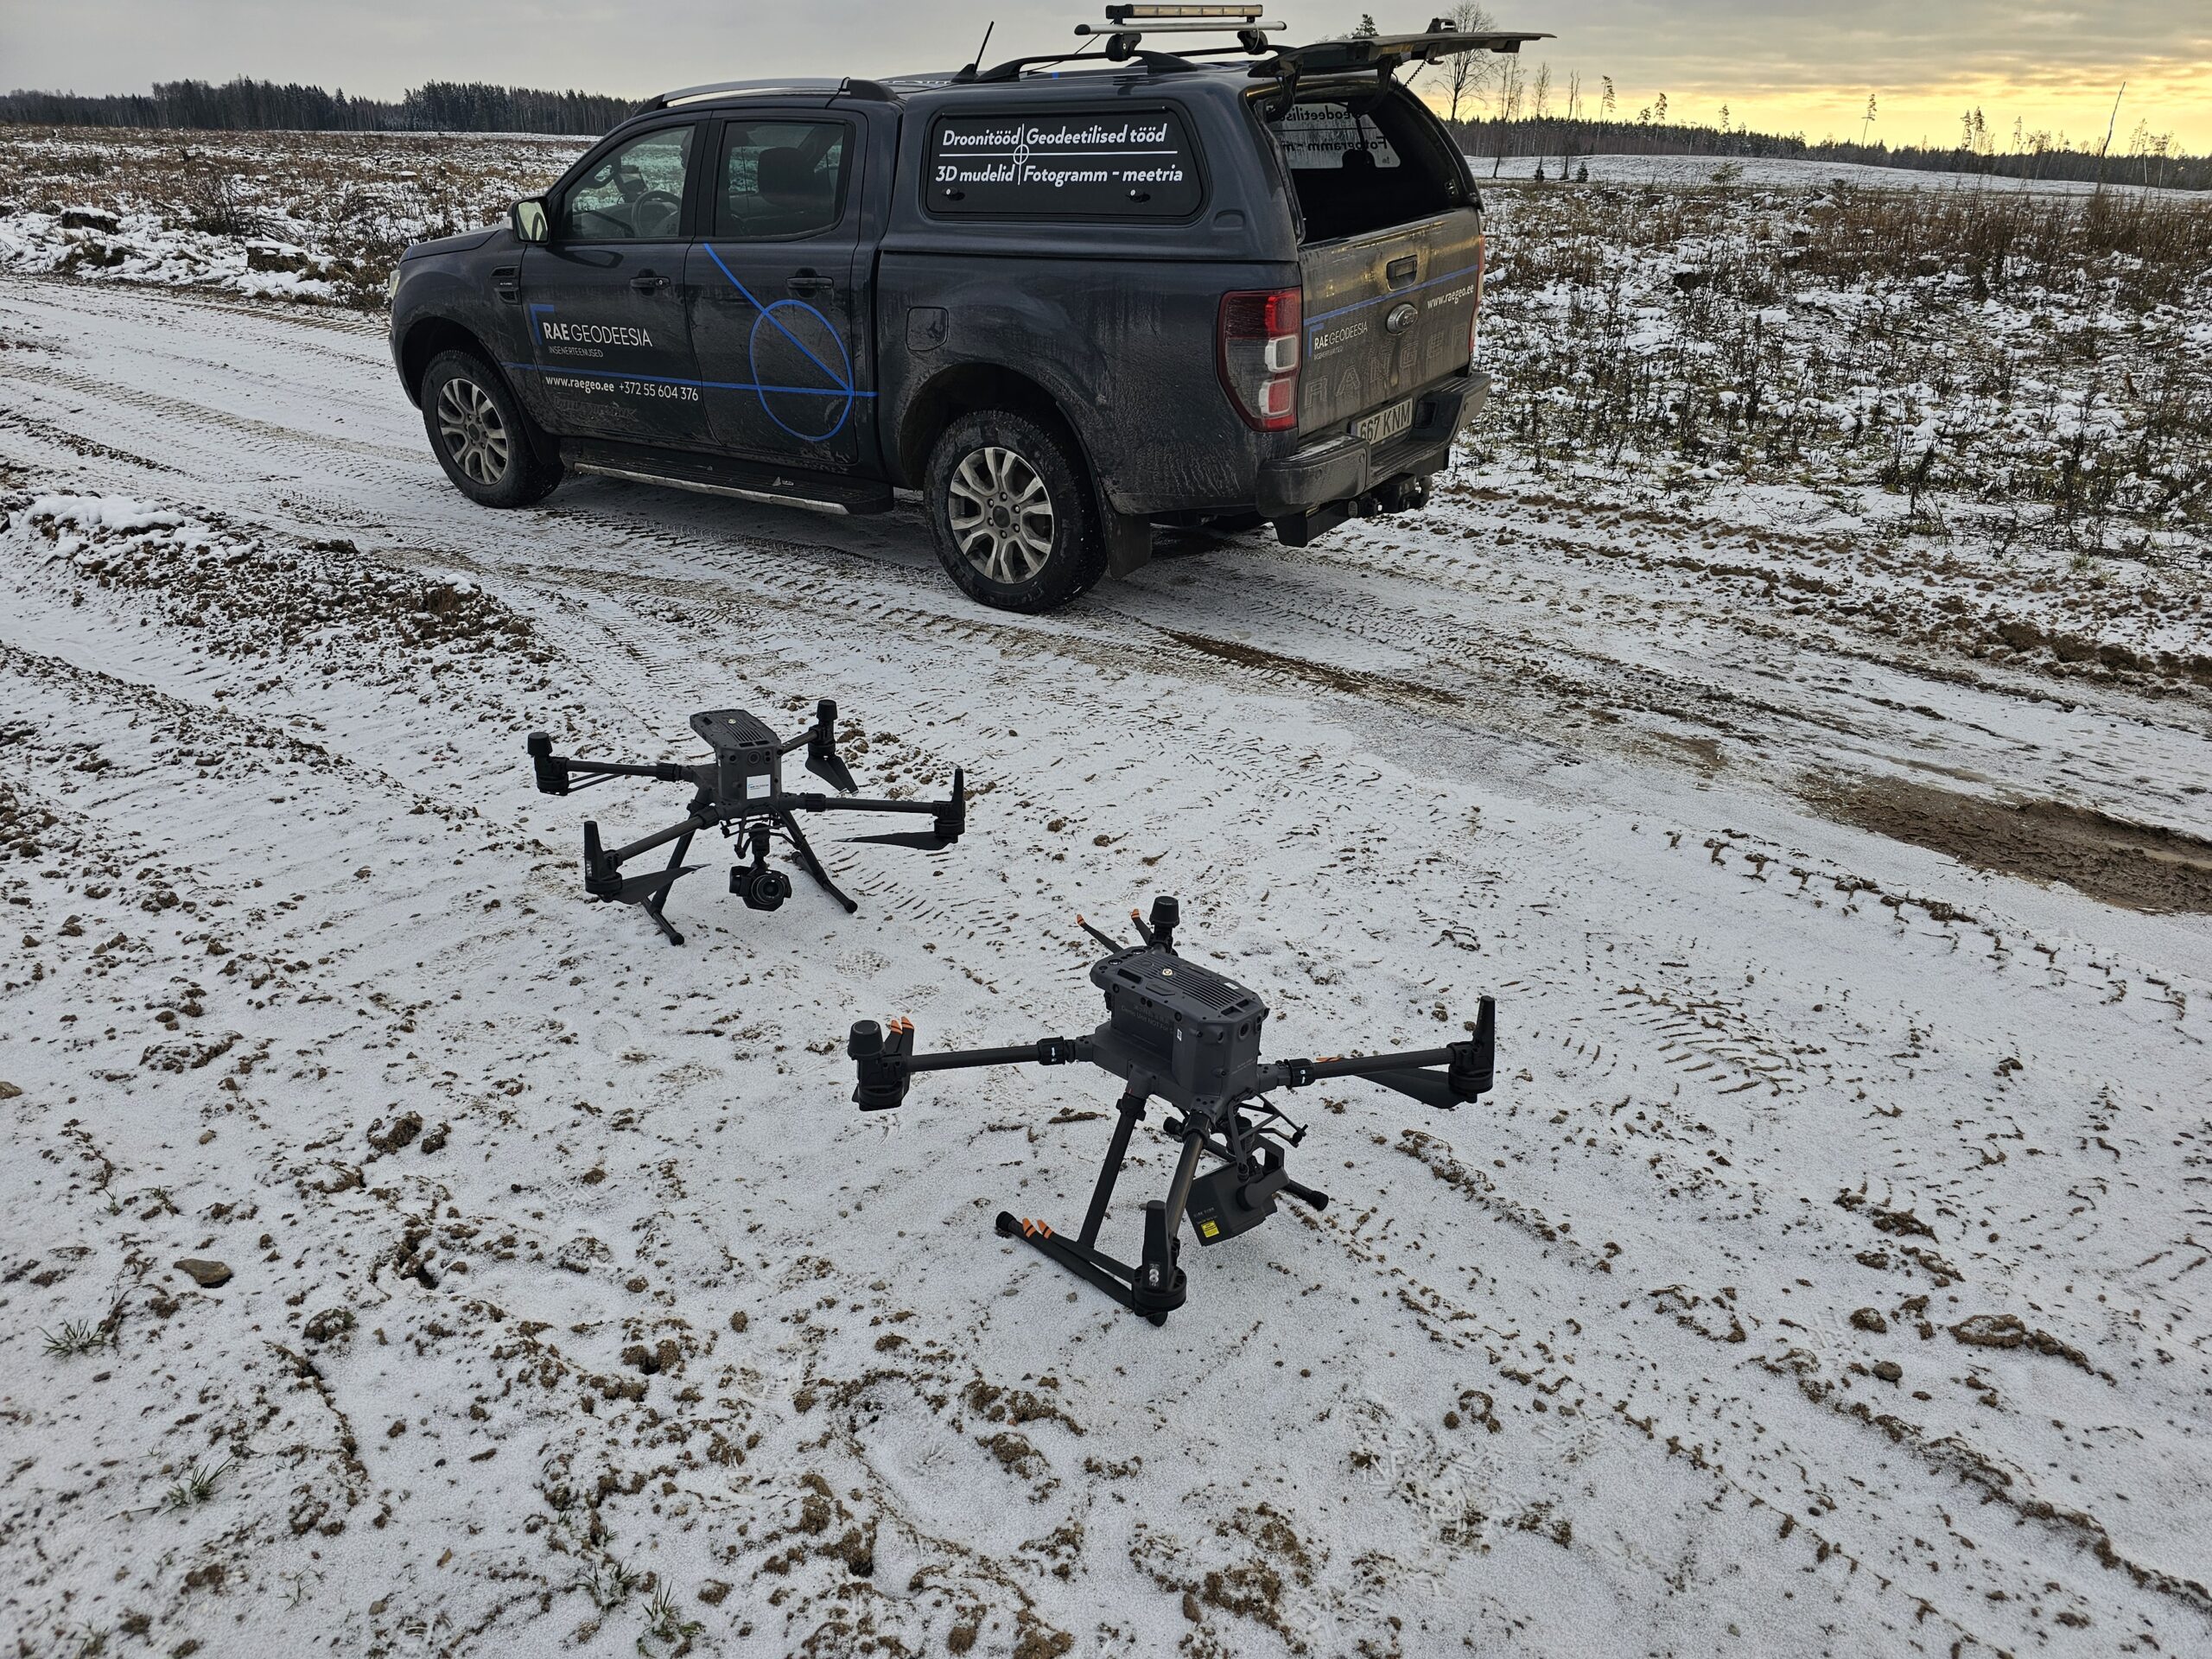
Рисунок 27. DJI M300 + P1 и DJI M350 + L2
В рамках своих собственных экспериментов я старался как можно больше вовлекать L2 в «реальную» деятельность. Одним из результатов этой работы является диссертация, которая будет защищена весной в Университете наук о жизни, в которой анализируется точность съемки линий электропередач, сравниваются тахиметрическая съемка, фотограмметрическая съемка и лидарная съемка L2. Если Вам это интересно, следите за новостями.
Еще одной из самых интересных для меня работ была та, в которой мне нужно было обследовать чуть меньше 10 км2 или 1000 га земли за относительно ограниченное время. Во время этой съемки преимущества LiDAR перед фотограмметрией стали особенно очевидны. В то время как беспилотник LiDAR заканчивал свою работу, беспилотник с камерой только приближался к половине пути. Однако, учитывая поставленную задачу, LiDAR обеспечил точность и данные, которые были необходимы для ее выполнения. Кроме того, пример этой работы хорошо иллюстрирует, что одним из преимуществ использования LiDAR является сокращение времени, необходимого для постобработки (той части, где компьютер застревает и не может ничего сделать).
В примере данной работы полет дрона с камерой L2 занял 2 ч 39 мин, а обработка облака точек — 2 ч 35 мин. Для дрона с камерой P1 время полета составило около 7 часов, а время обработки — чуть менее 100 часов.
Если кому-то интересно, почему я указываю на прогрев IMU, то в примере этой работы со старым L1 LiDAR время прогрева IMU составило бы еще 2 часа. То есть почти столько же, сколько и весь остальной полет.
Конечно, результат работы был иным (детализация фотограмметрического ортофото была такова, что элементы размером 2 см были легко различимы), но для этой задачи, на самом деле, было бы достаточно работы, выполненной с помощью LiDAR.
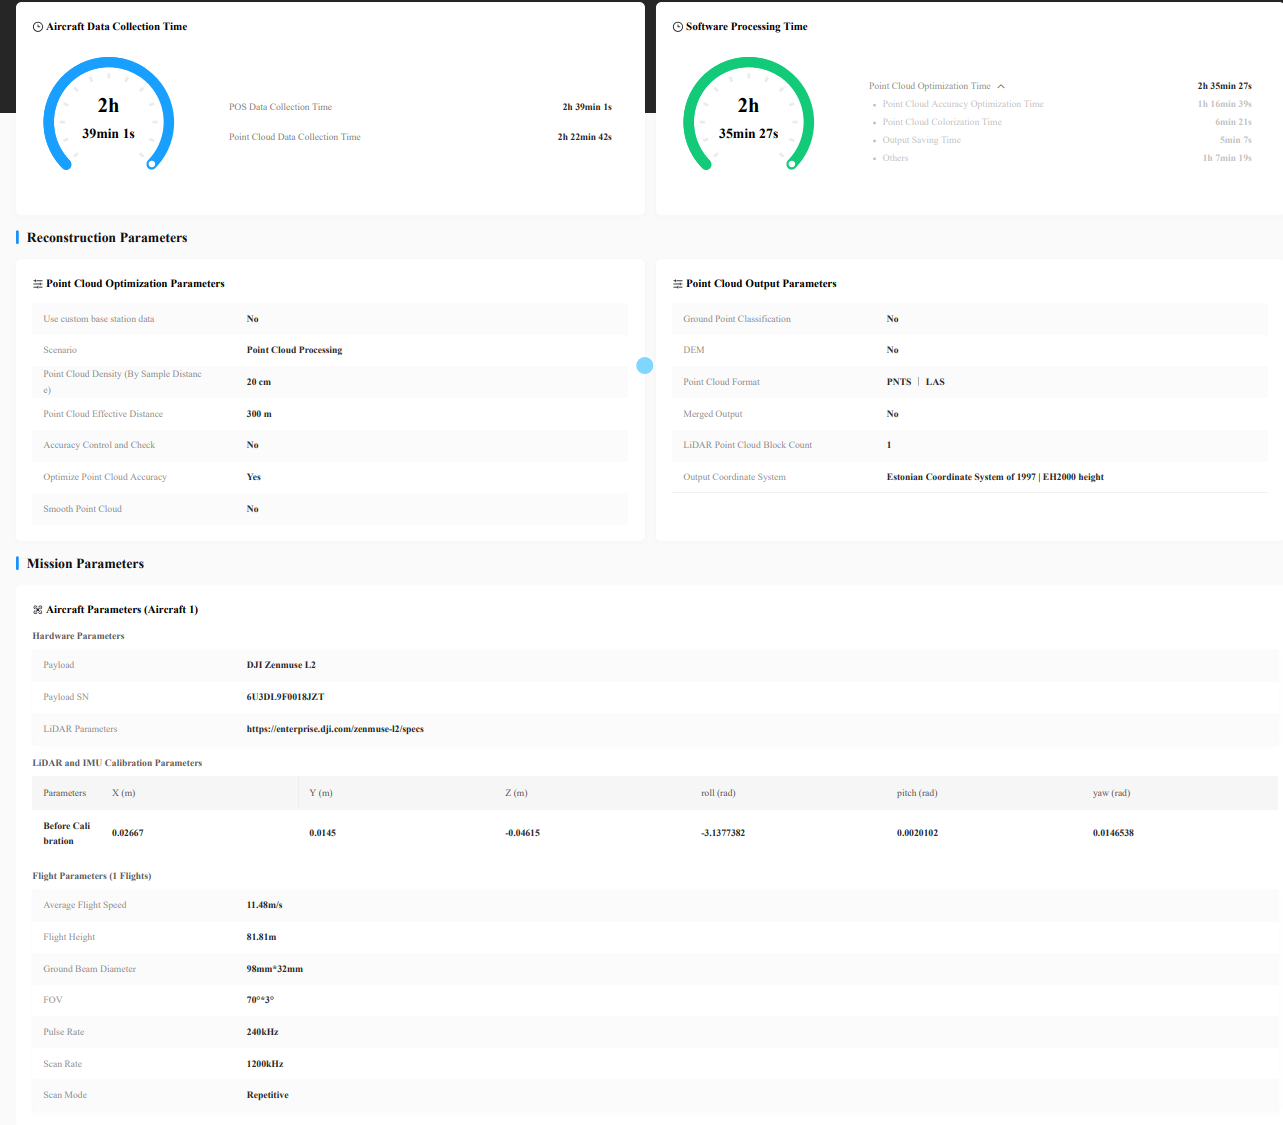
Рисунок 28. Выдержки из отчета по обработке
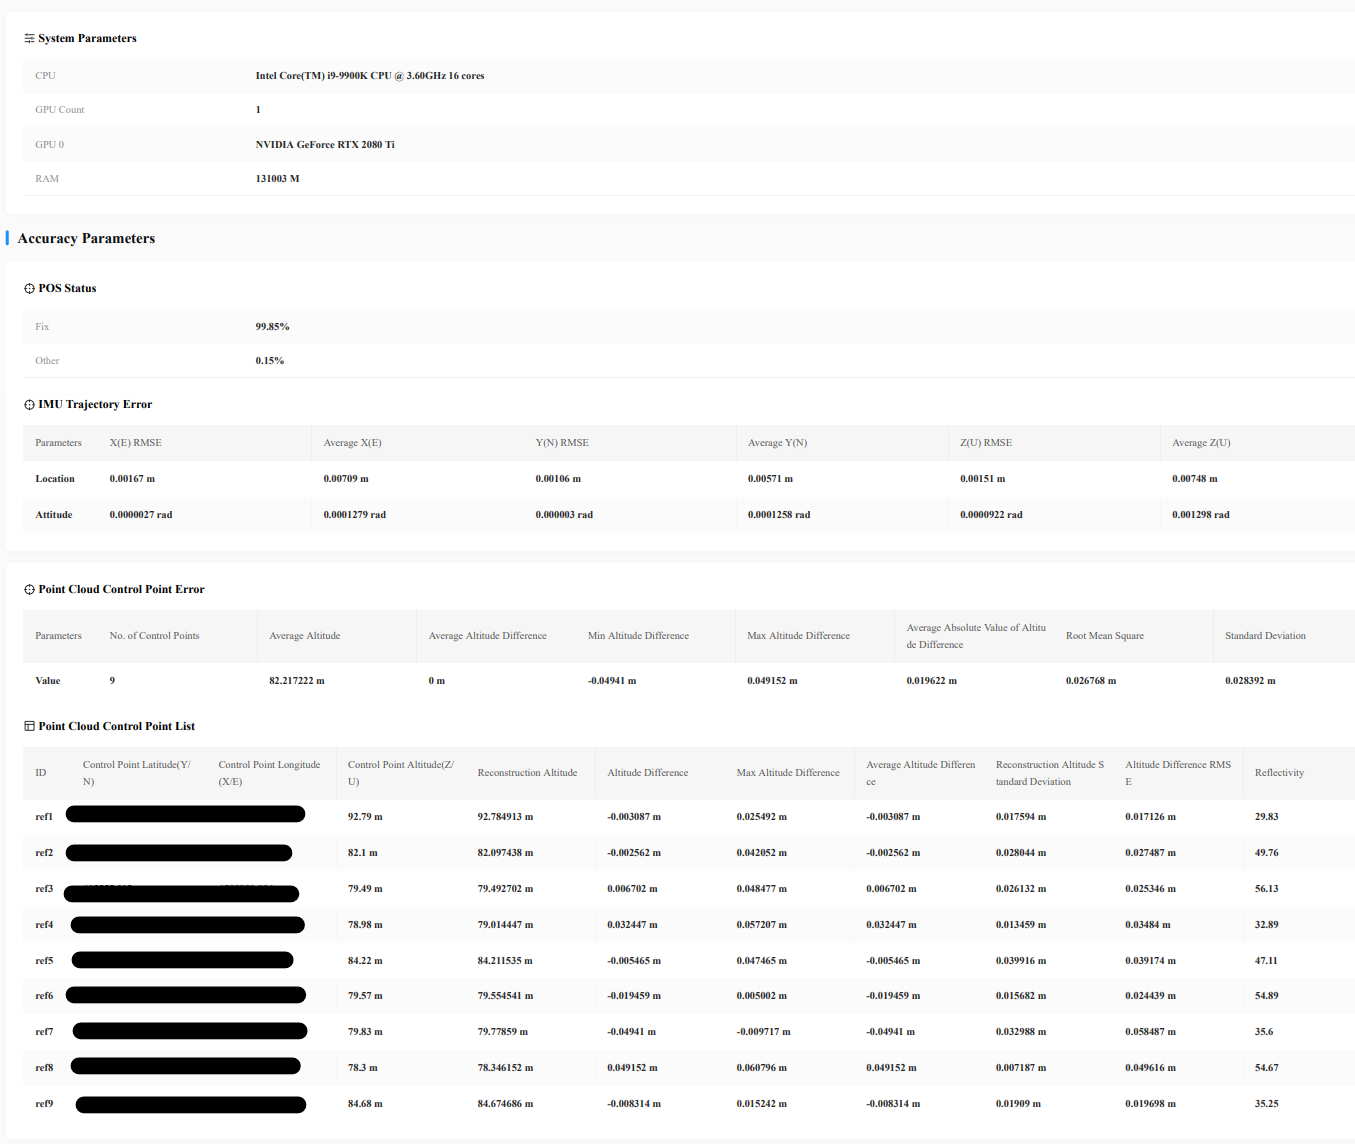
Рисунок 29: Выдержки из отчета по обработке
Как видно из приведенного выше отчета, фактическая точность облака точек при использовании контрольных точек даже лучше, чем заявляет производитель. Кроме того, качество облака точек оказалось намного лучше при чисто визуальных наблюдениях. Объекты, которые в противном случае были бы заслонены ветвями деревьев, а также те, которые находились за чем-то, в воздухе или были трудноразличимы, были лучше запечатлены в облаке. Например, я обнаружил в облаке точек низковольтные столбы, которые геодезист пропустил.
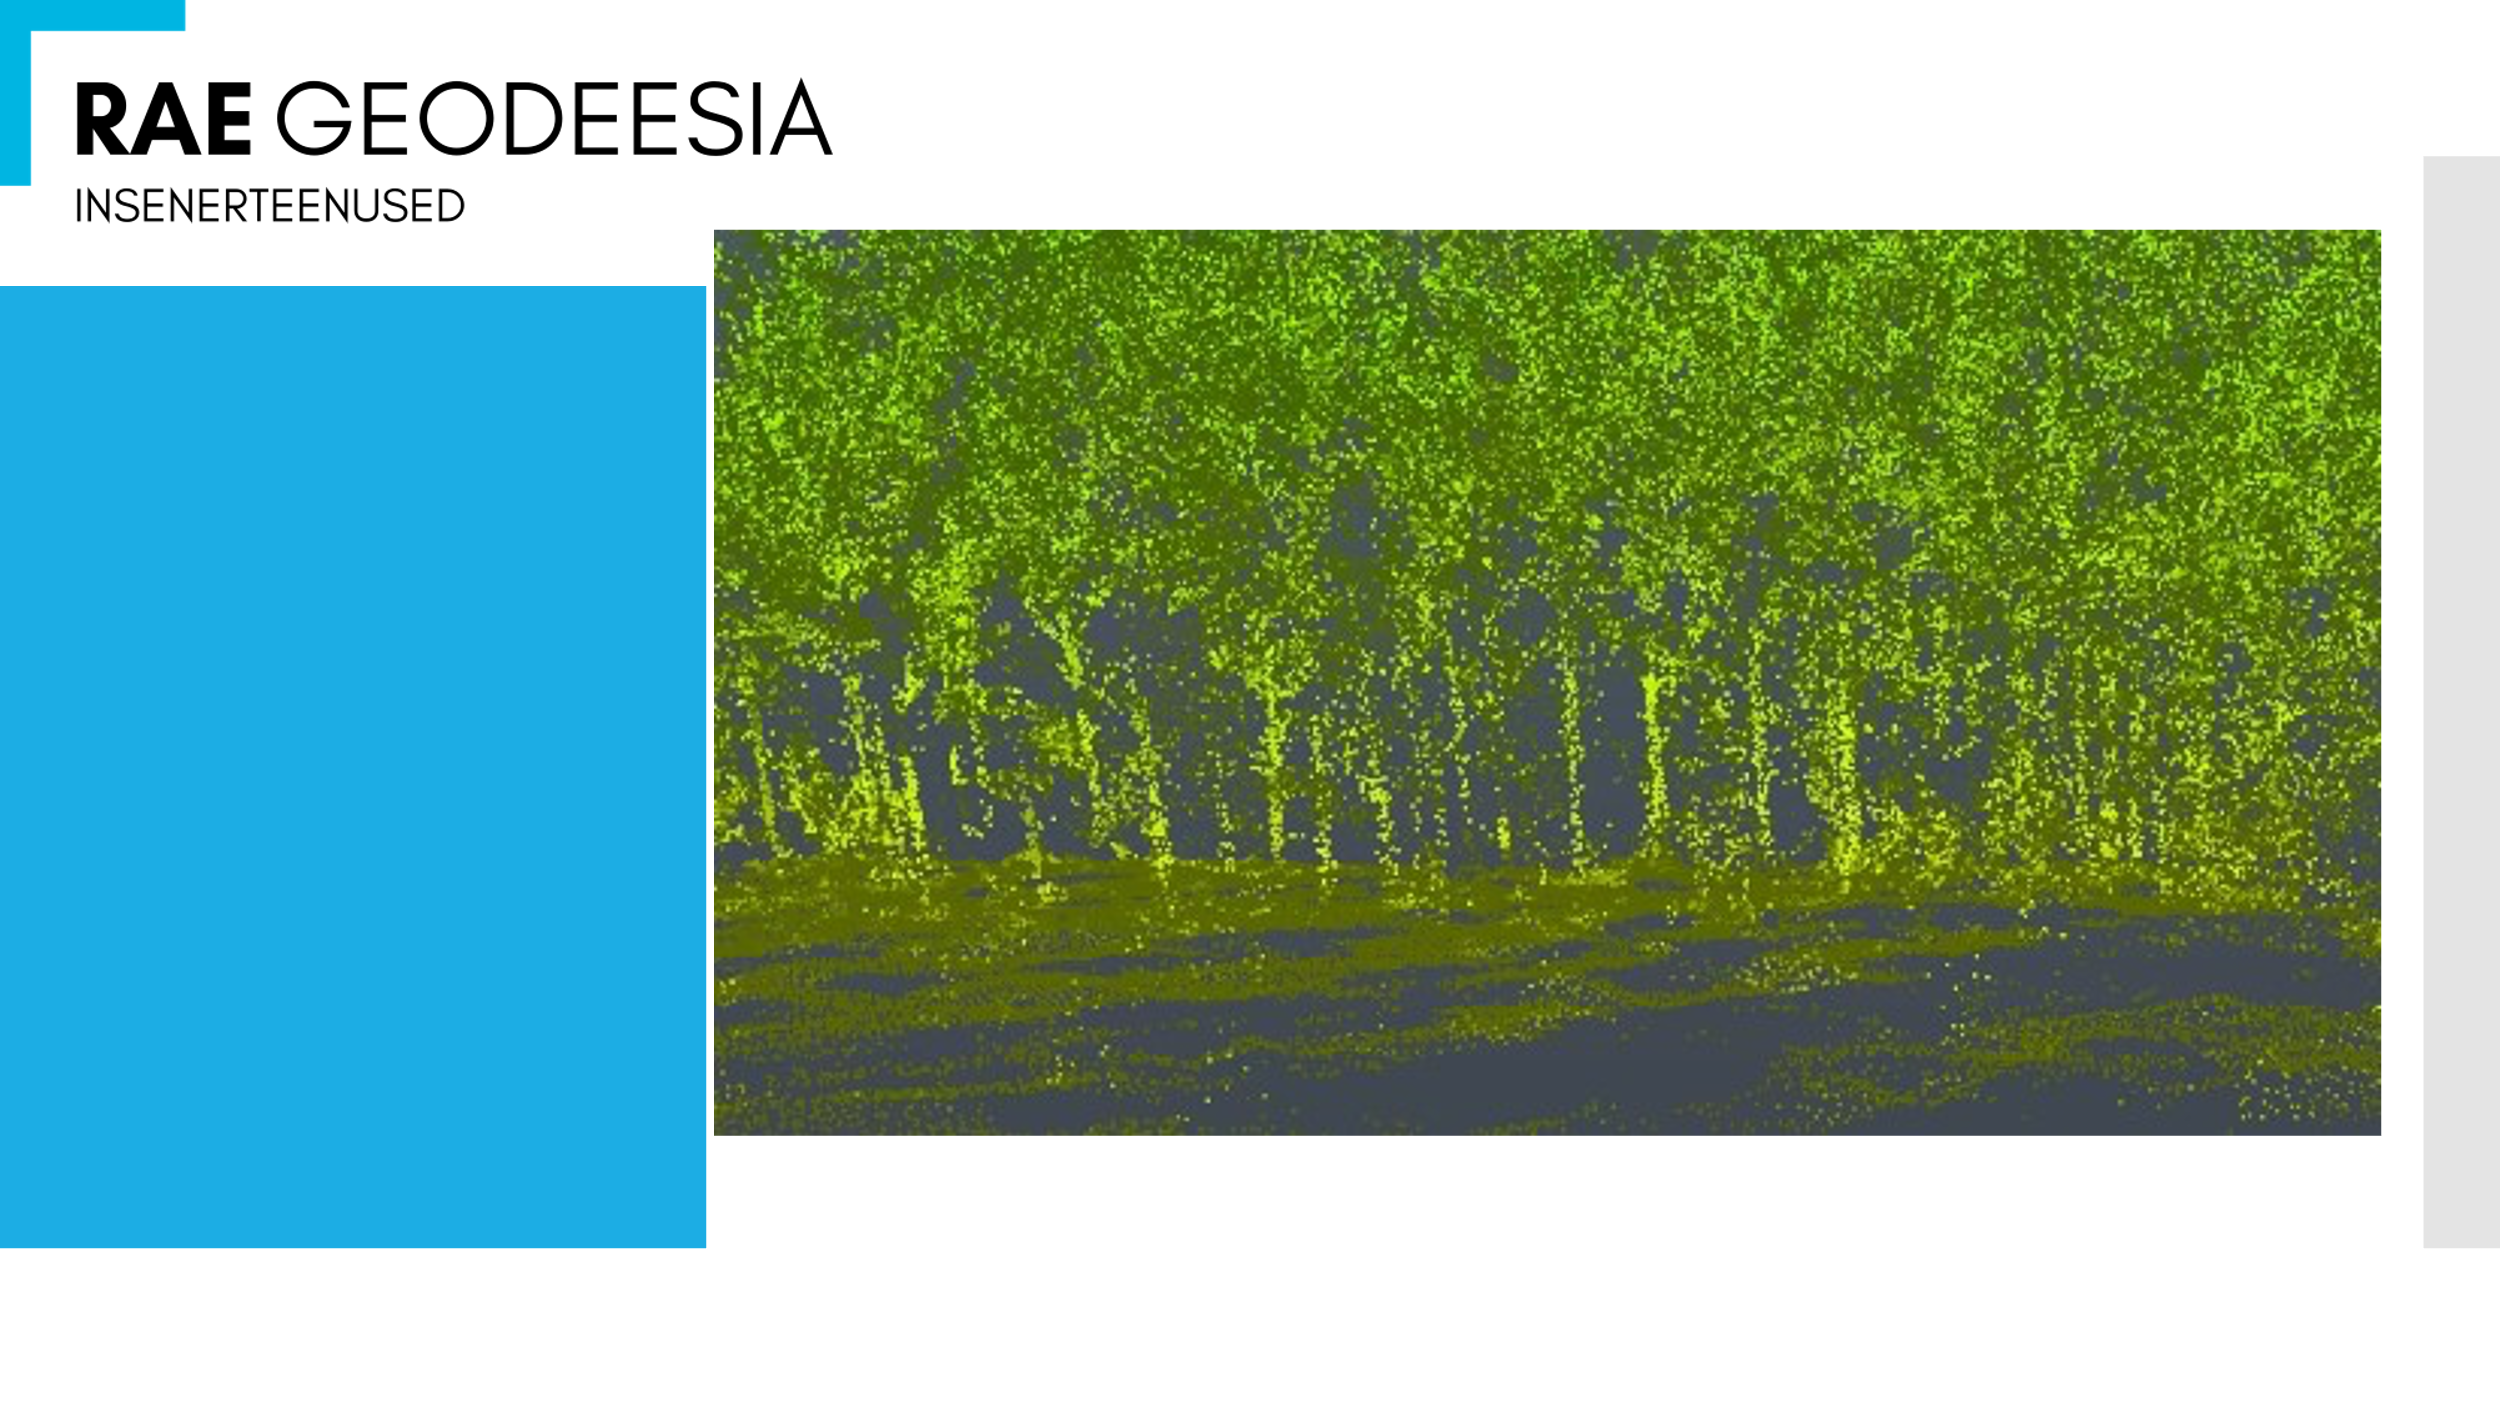
Рисунок 30. Вид на облако точек из леса
Первое впечатление от этого короткого эксперимента крайне положительное, и я постараюсь найти время зимой, чтобы провести более серьезный анализ. Можно с уверенностью сказать, что скорость работы, качество данных и простота использования сделали значительный скачок вперед по сравнению с прошлым, и это очень хороший продукт с хорошим соотношением цены и качества.
Если Вас заинтересовала эта тема, я рекомендую Вам скачать подробный анализ «DJI ZENMUSE L2 ACCURACY ANALYSIS AND USE CASE EXPLORATION», подготовленный совместно компаниями DJI и BAAM.Tech, в котором рассматривается гораздо больше деталей, чем можно было бы уместить в одной записи блога.
Если у Вас возникнут вопросы о лидаре DJI L2 и о том, как его использовать, пожалуйста, не стесняйтесь обращаться ко мне или к команде drone.ee.